2026 로보시지 Physical AI 교육
- 2026년 9월 17일 오후 2:19
- 행사 : 로보시지 Physical AI 교육
- 일시 : 2026년 9월 14일 (월) ~ 16일 (수)
- 장소 : 신공학관 224호
- 참석자 : DMQA 연구원
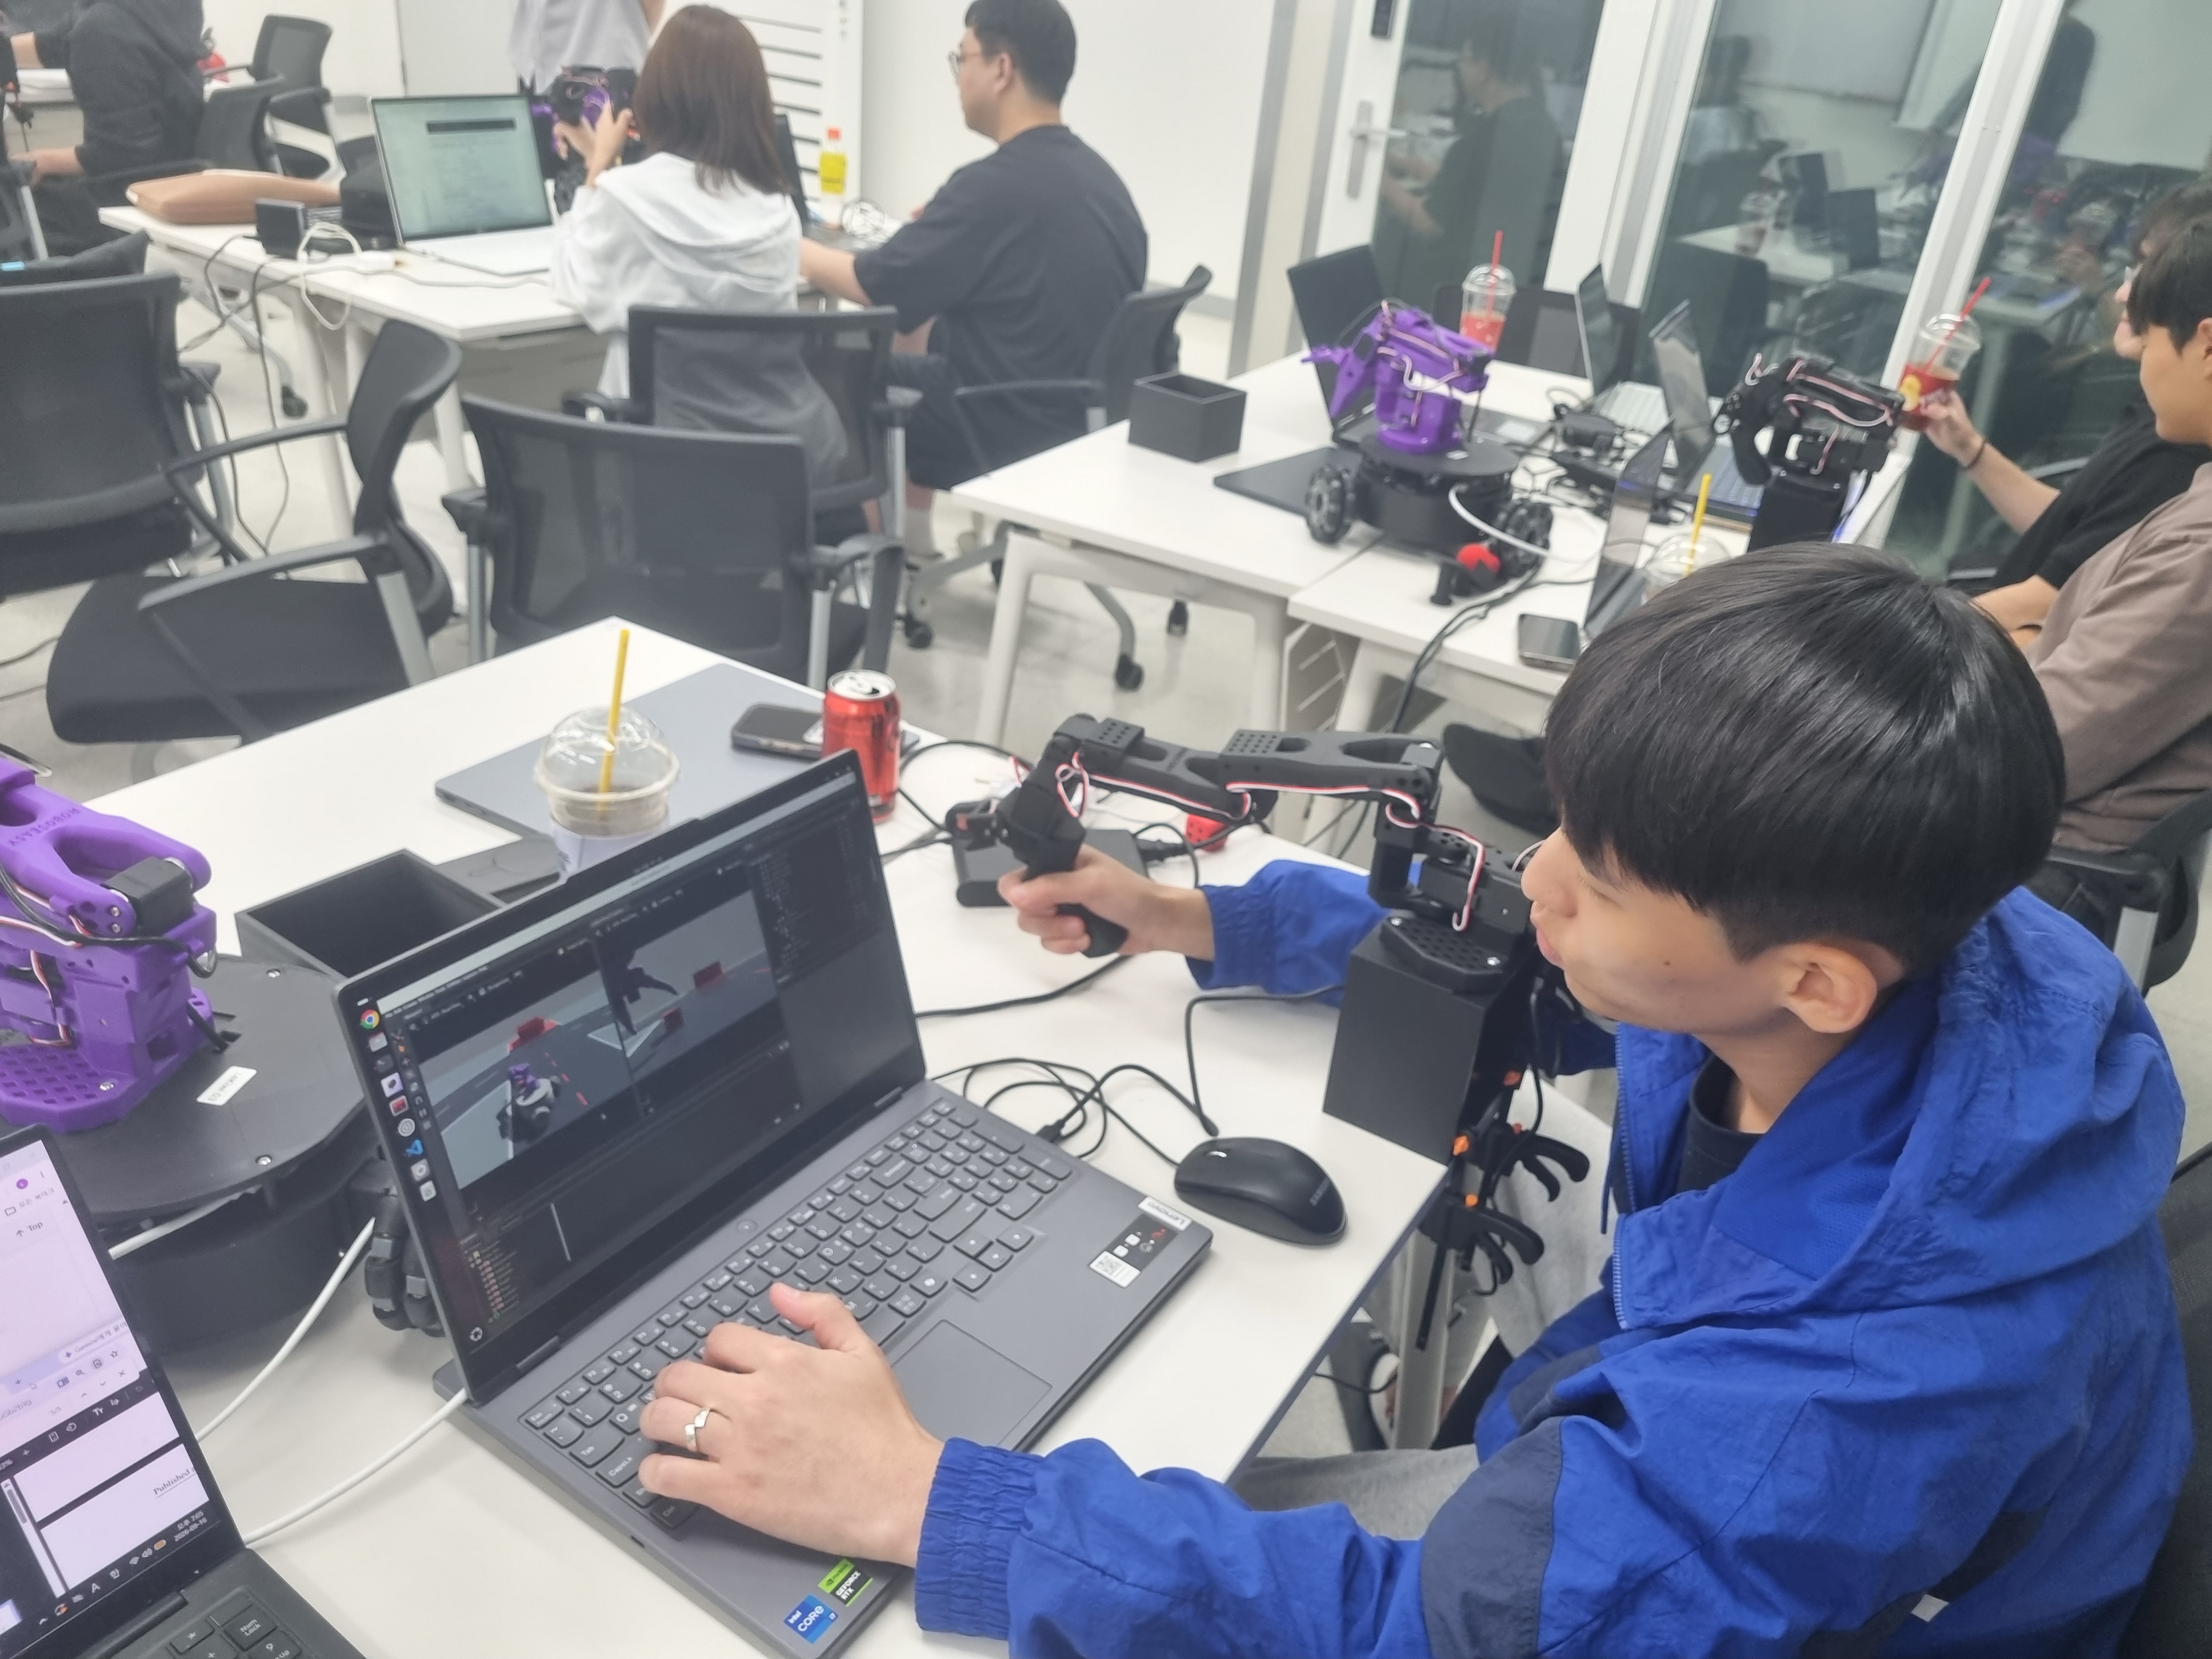
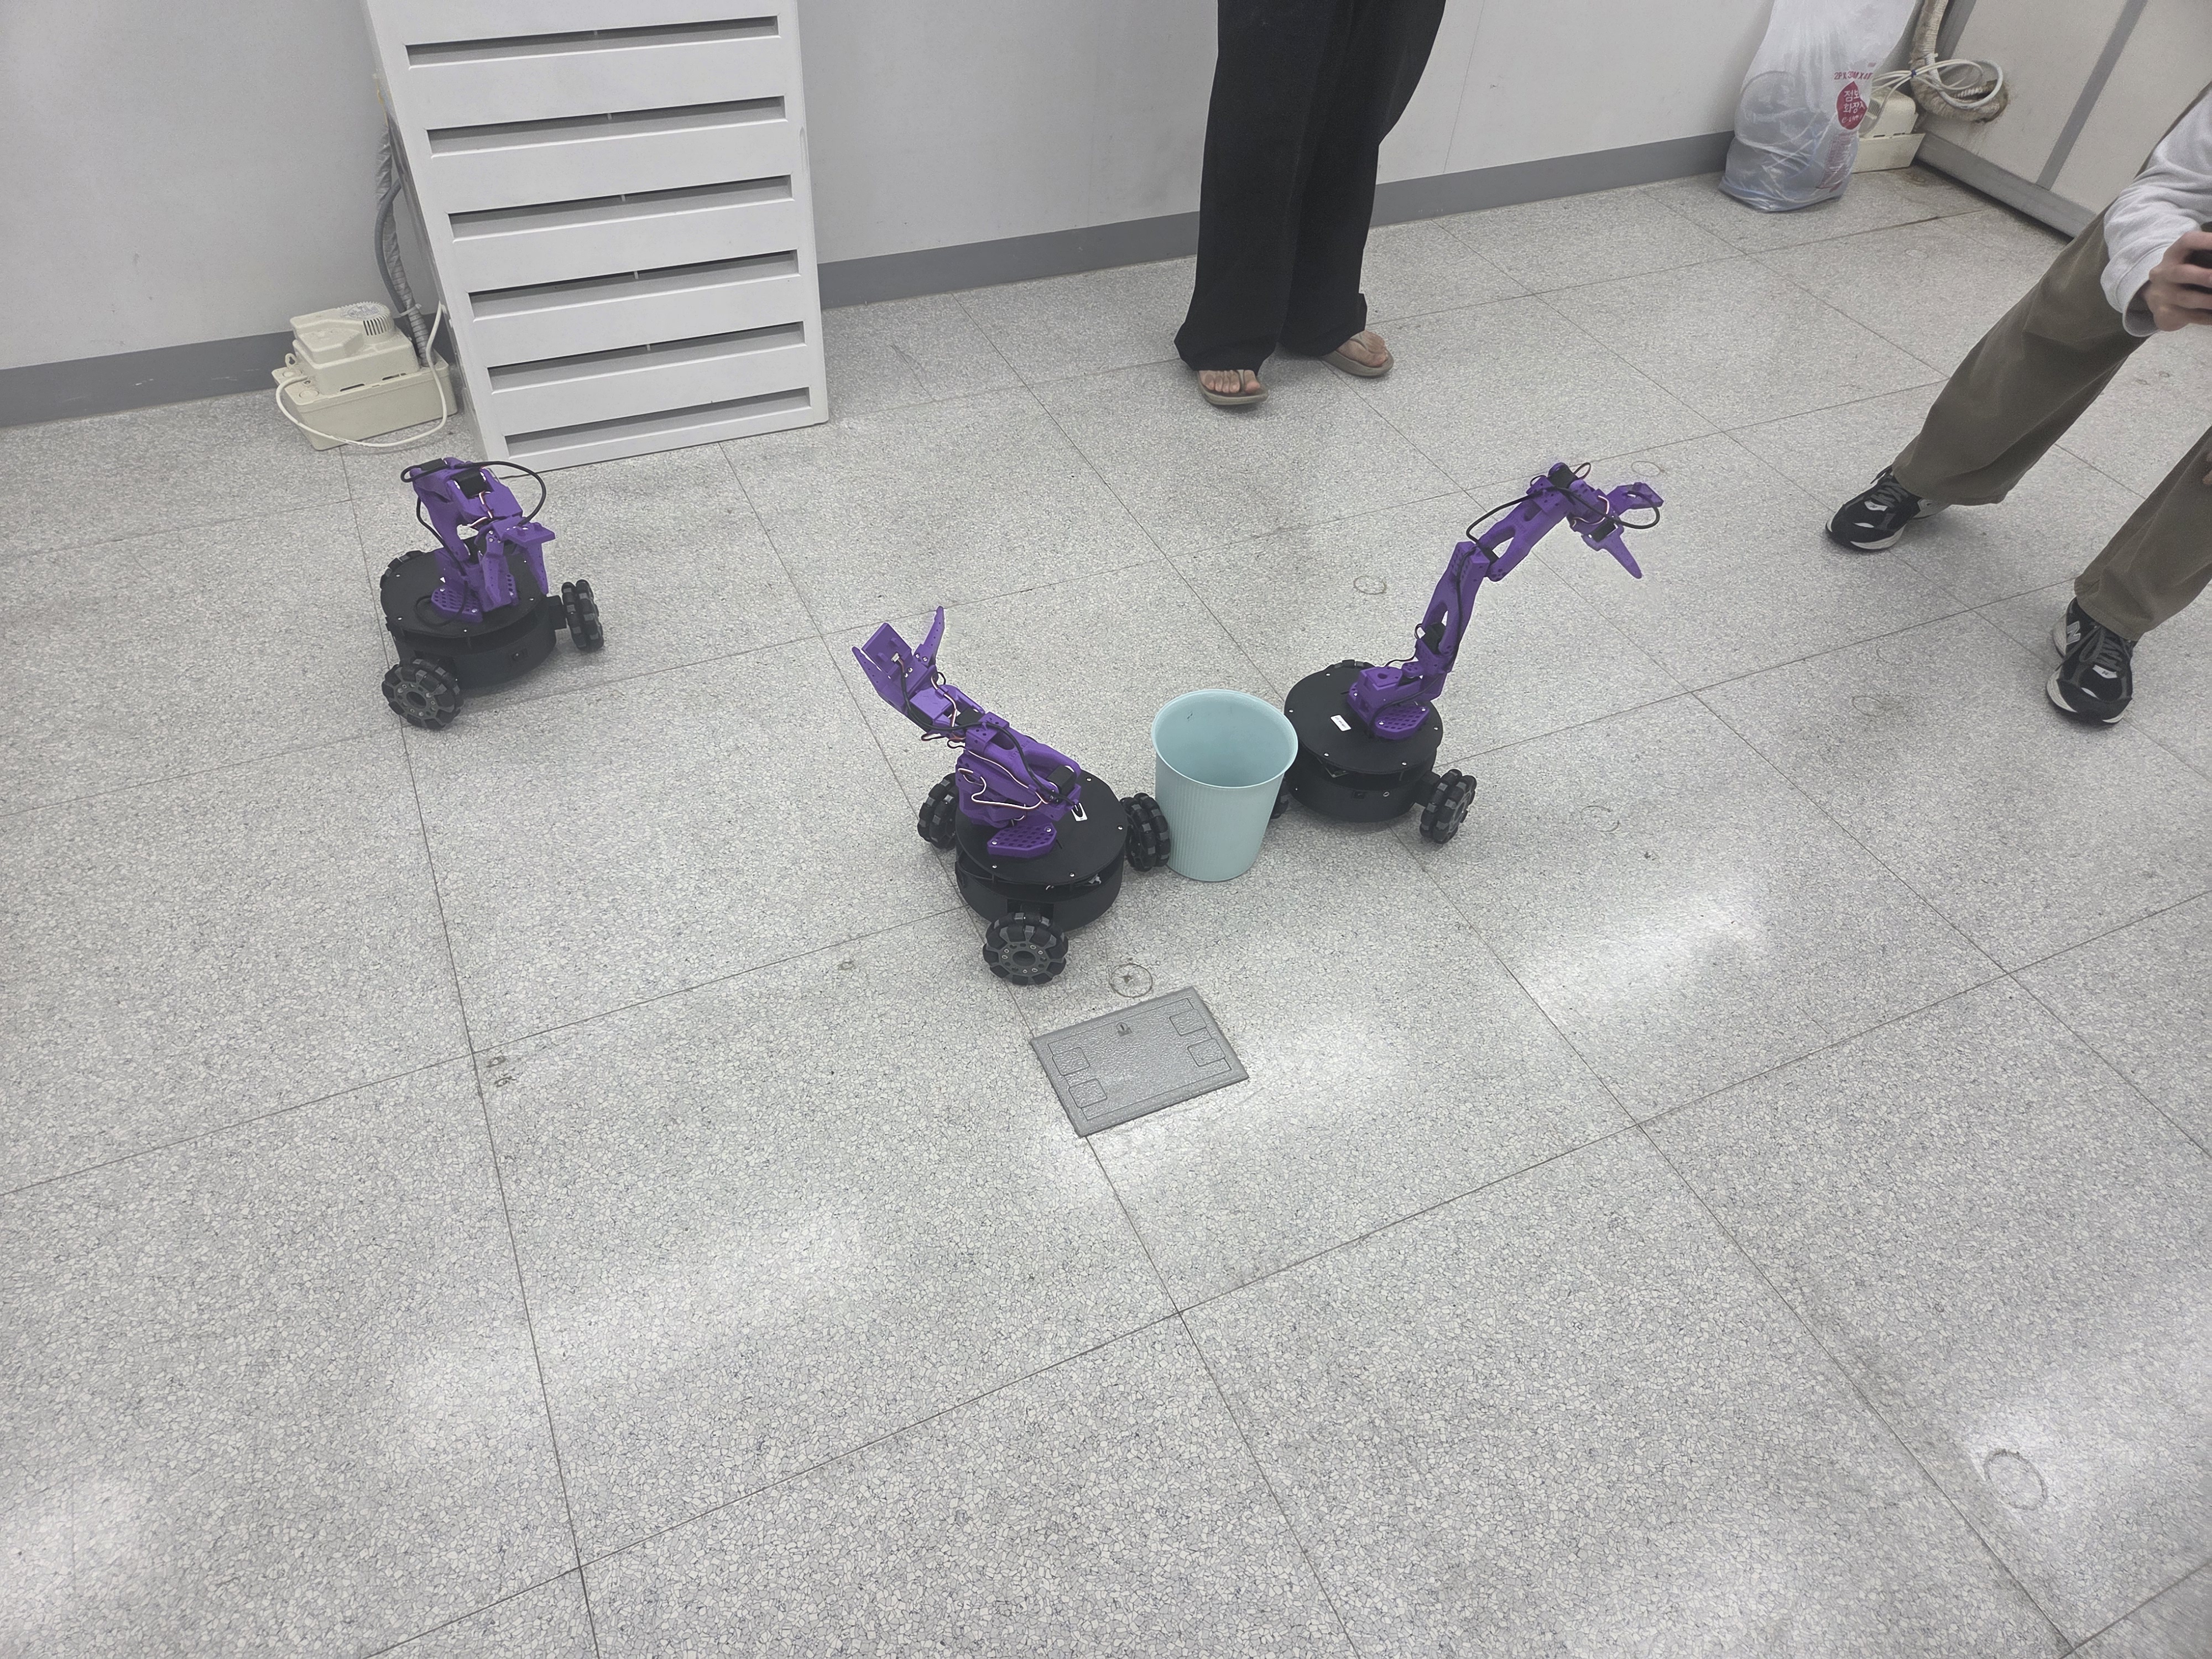
2026년 9월 14일부터 16일까지 하루 6시간씩 총 3일간 신공학관 224호에서 DMQA 연구원들을 대상으로 ‘2026 로보시지 Physical AI 교육’이 진행되었습니다. 이번 교육은 Hugging Face 의 LeRobot 기반으로 만들어진 LeKiwi 로봇의 기본적인 구동 방법부터 데이터 수집 및 모델 학습, 실제 환경과 시뮬레이션 환경의 연계까지 직접 실습하는 과정으로 구성되었습니다.
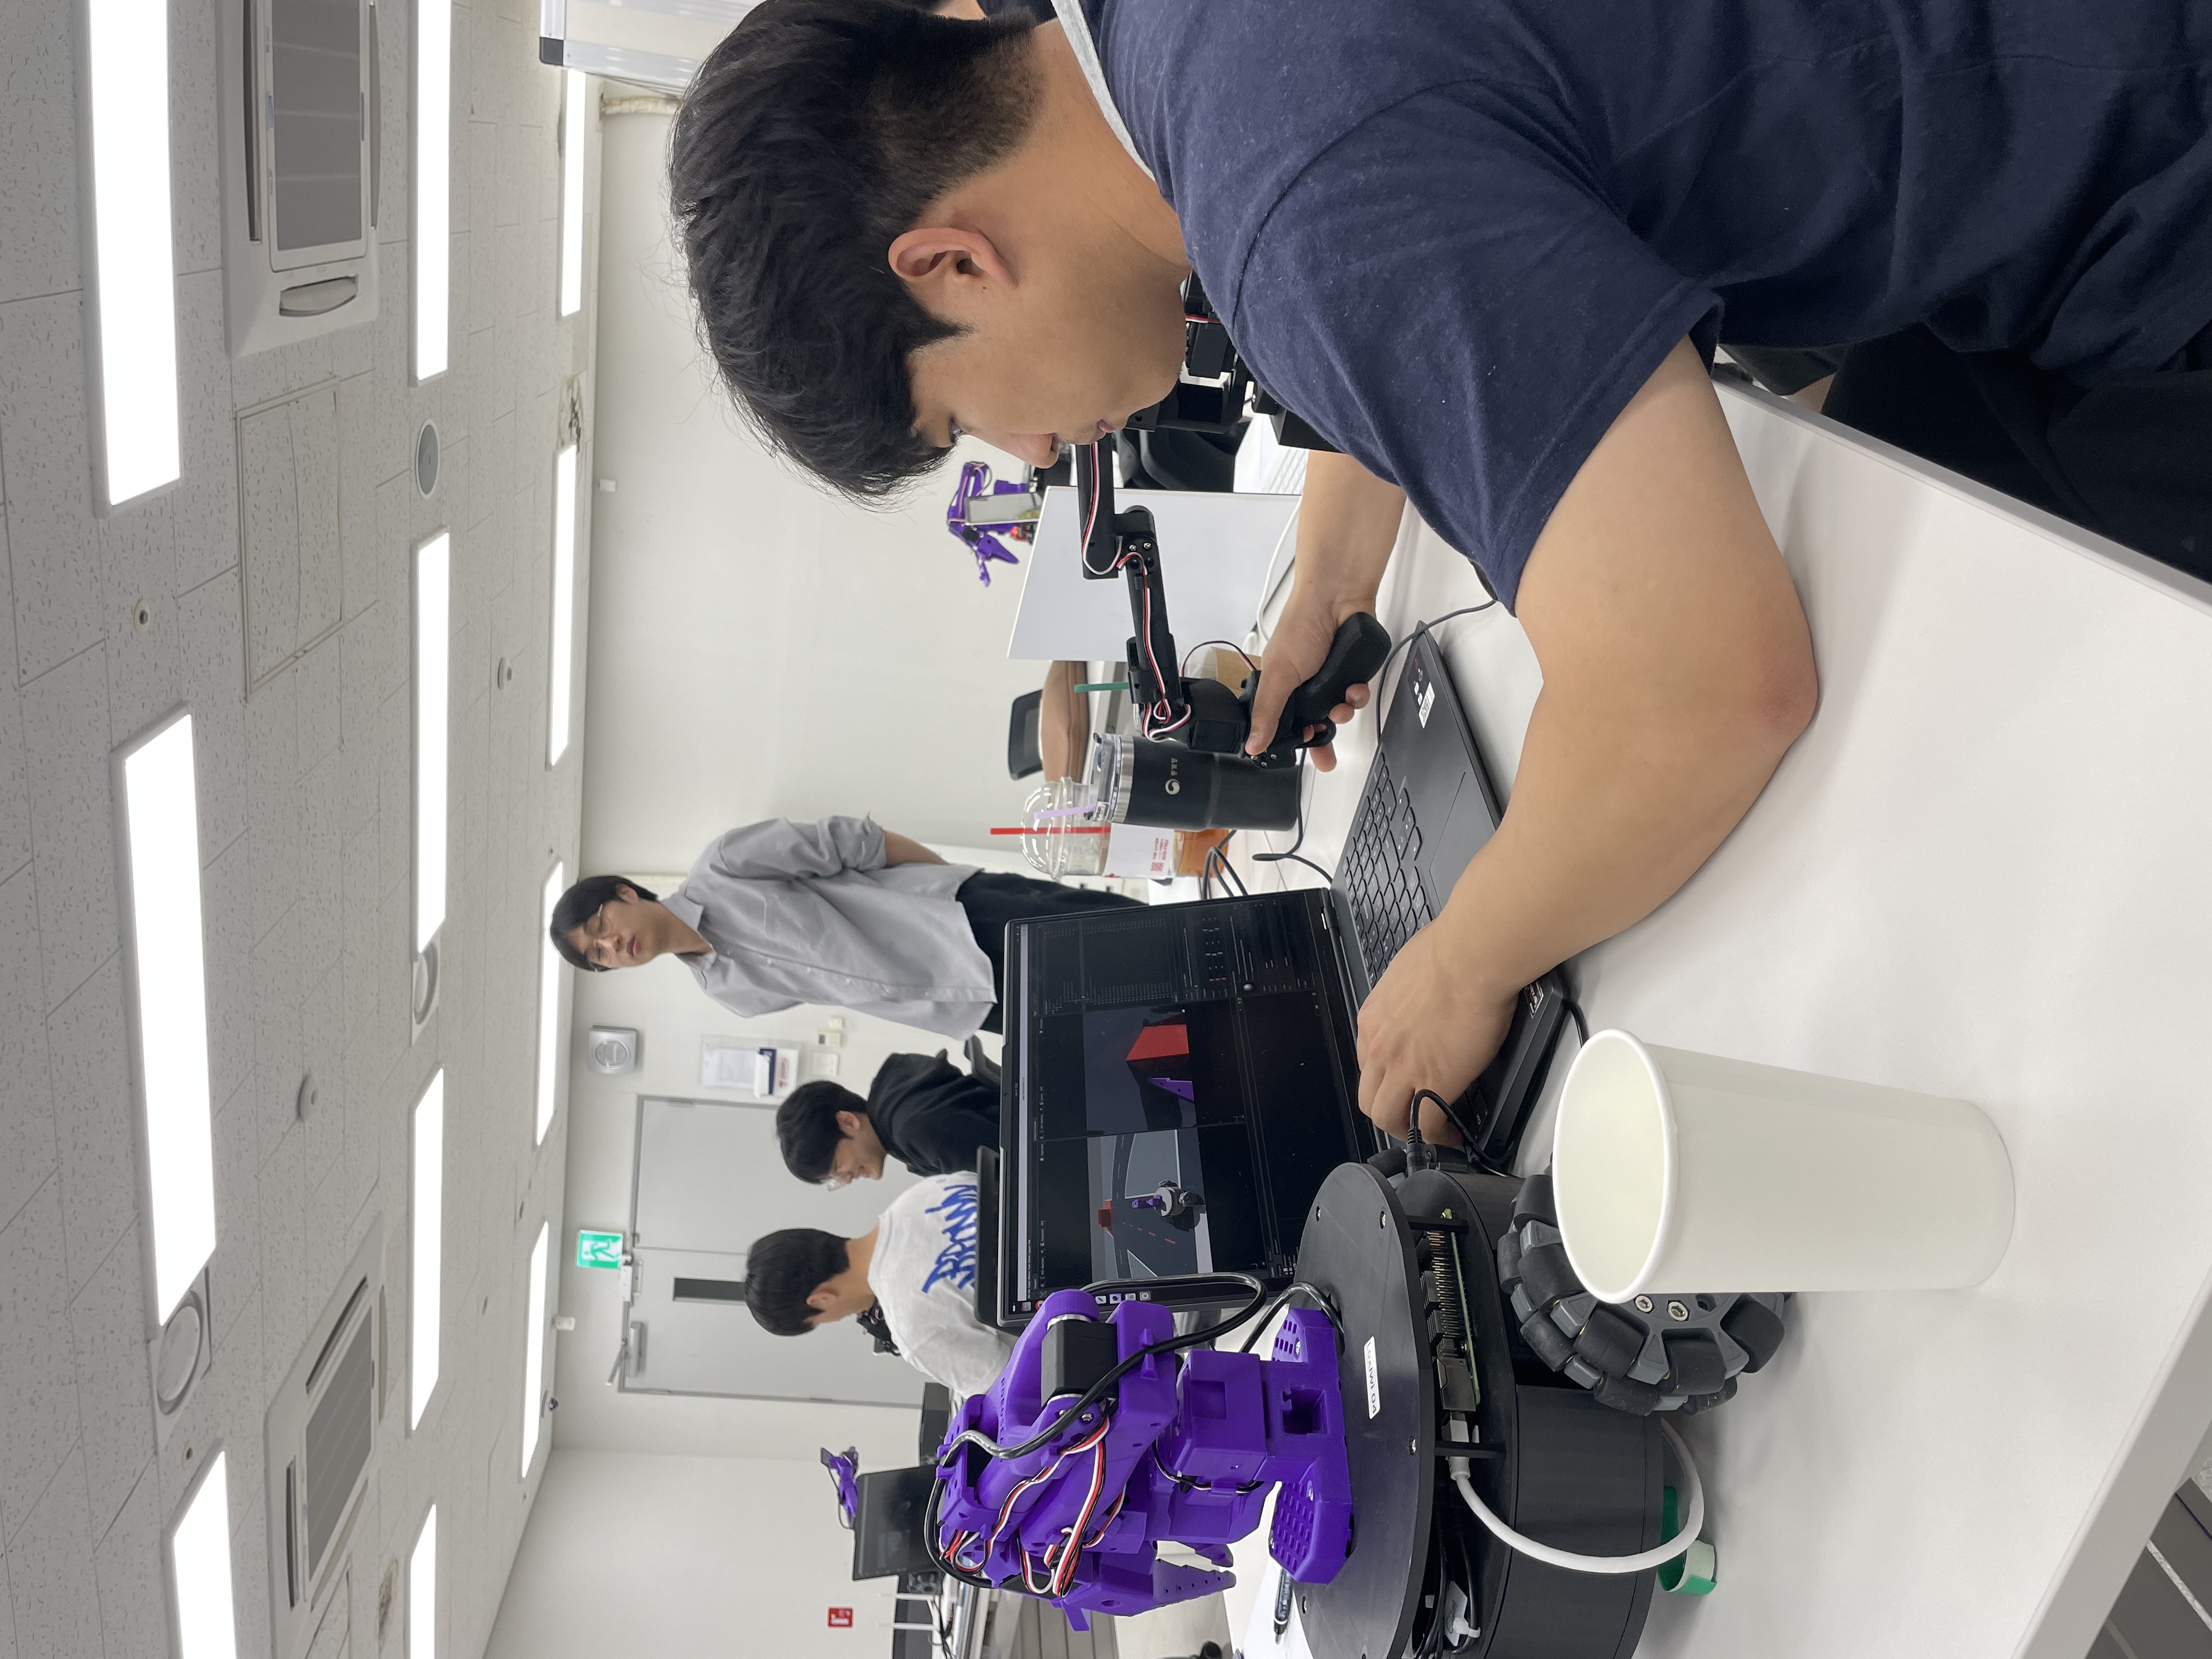
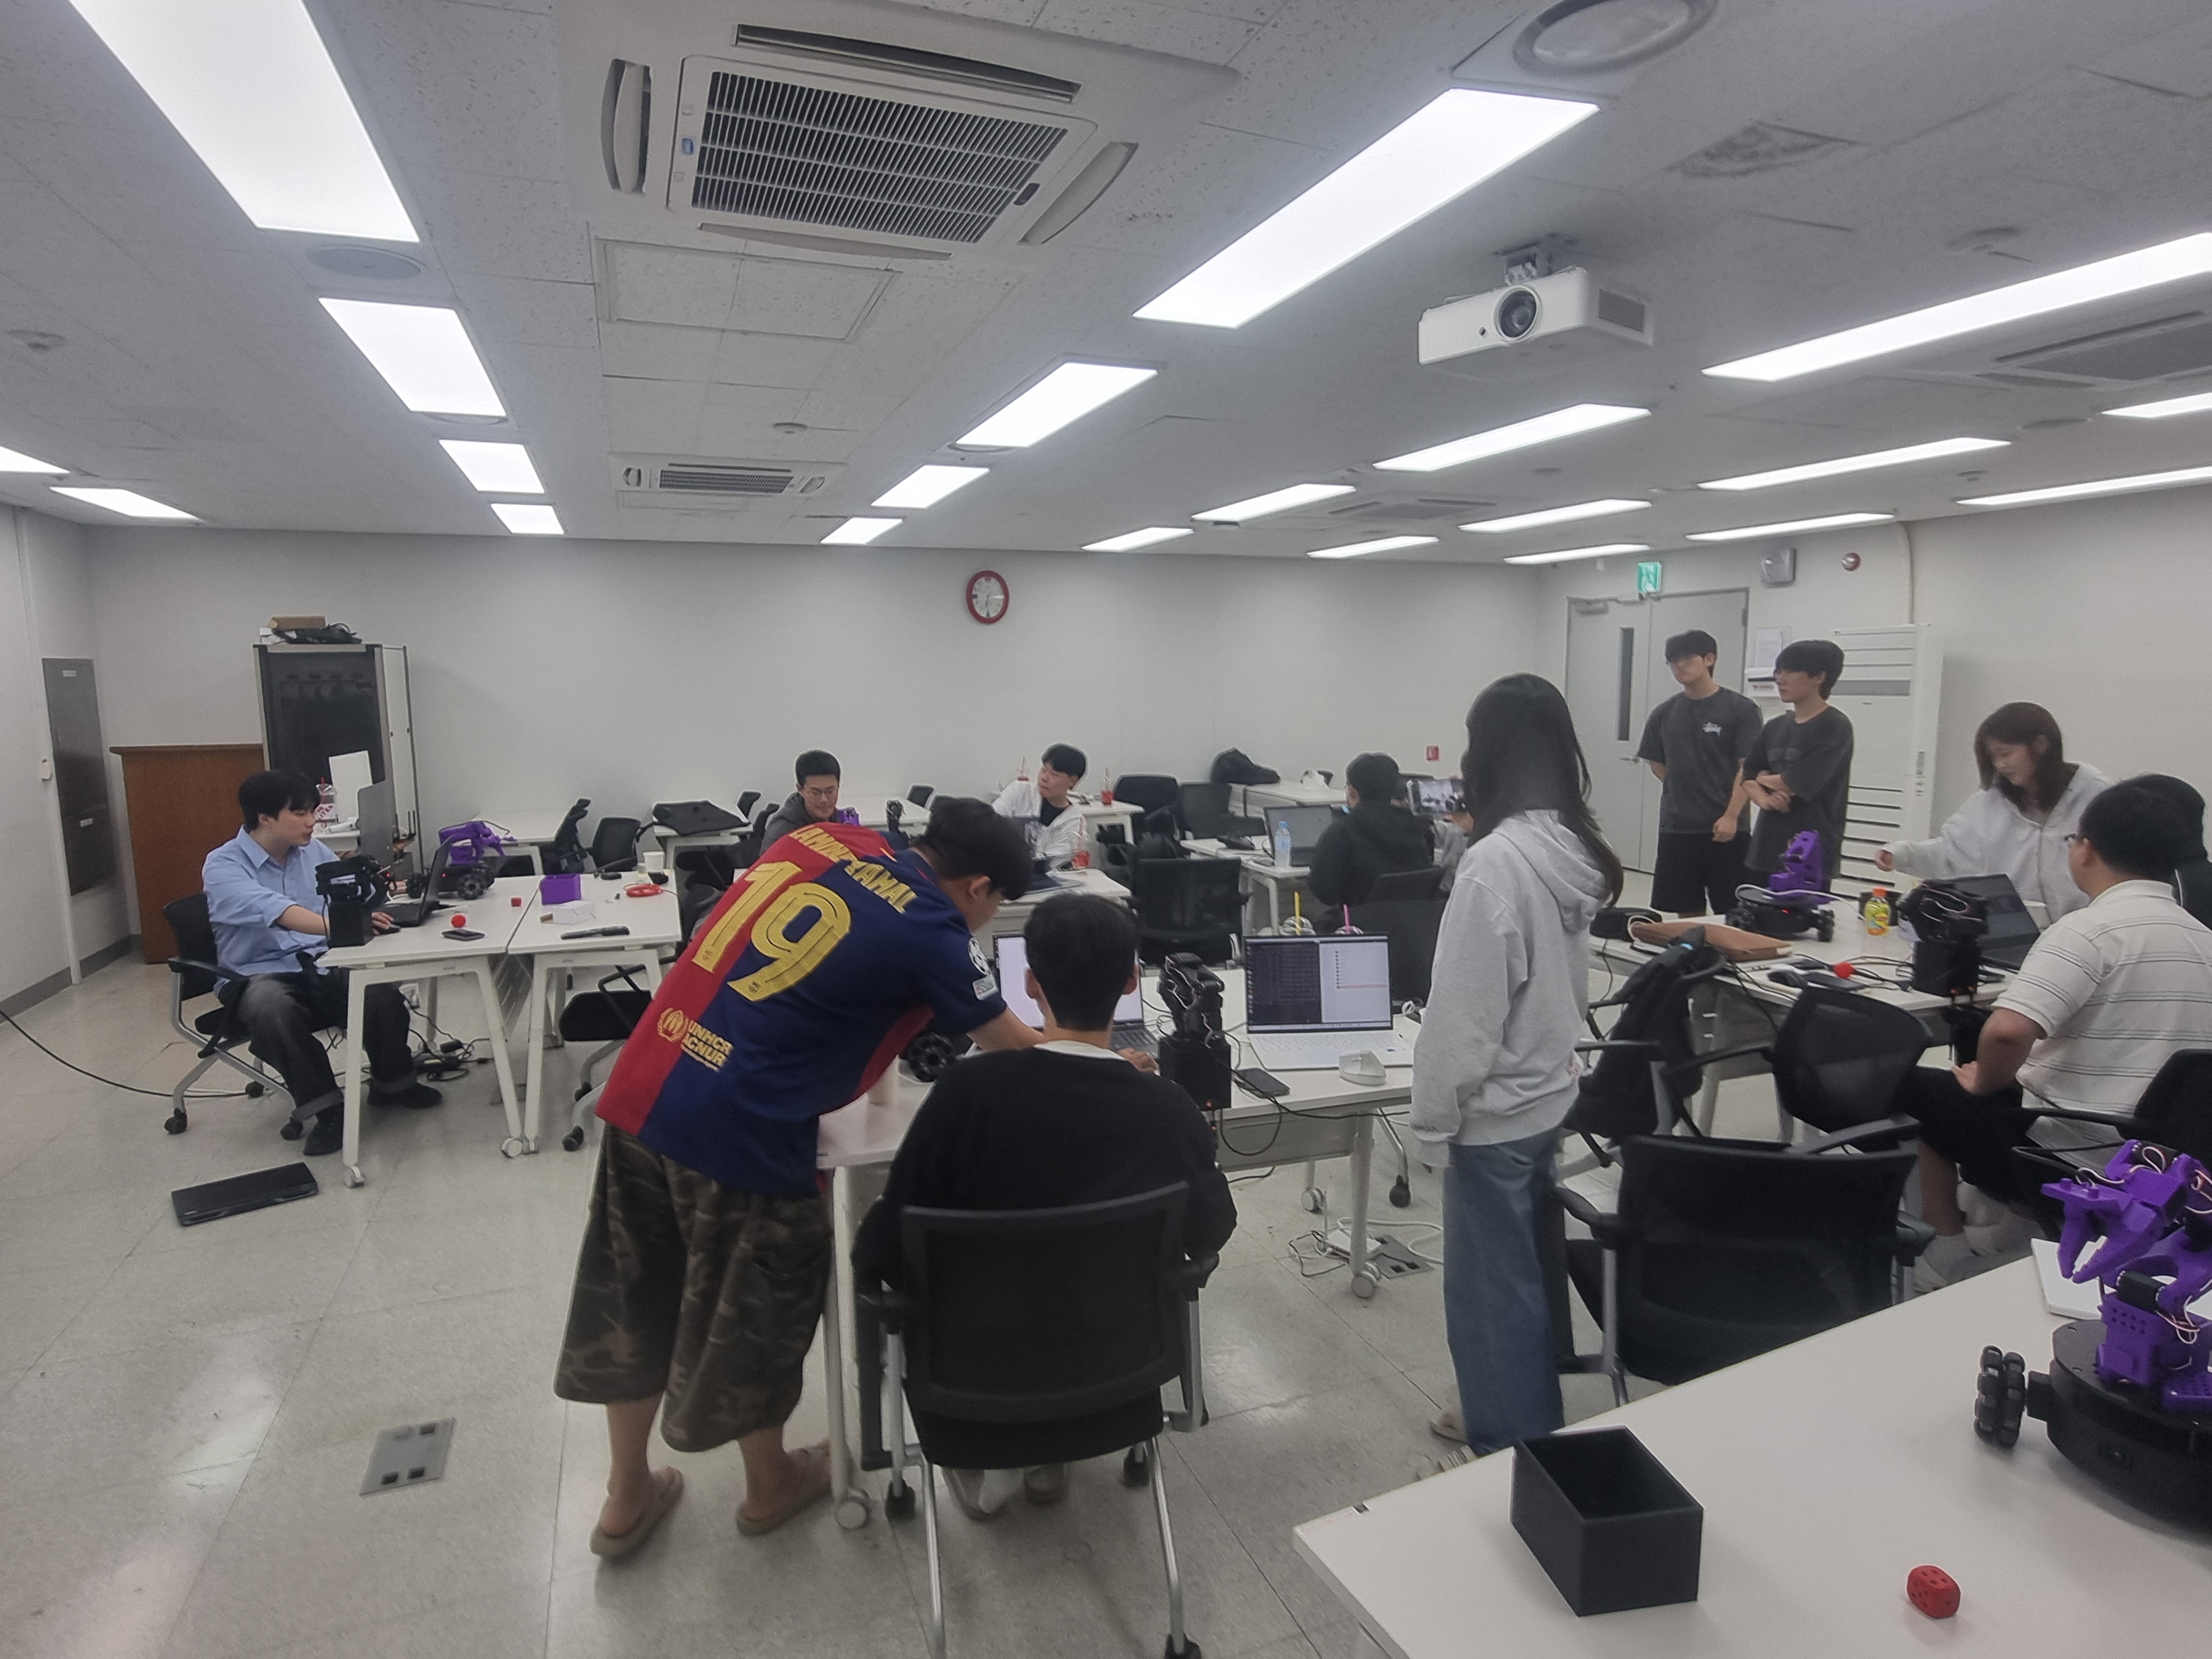
교육 첫째 날에는 LeKiwi 로봇의 하드웨어와 소프트웨어 환경을 설정하고, 텔레오퍼레이션을 통해 로봇을 직접 조작해 보았습니다. 이어서 로봇이 작업을 수행하는 과정에서 필요한 데이터를 수집하며, 로봇 학습을 위한 데이터가 어떻게 생성되고 활용되는지 이해하는 시간을 가졌습니다.
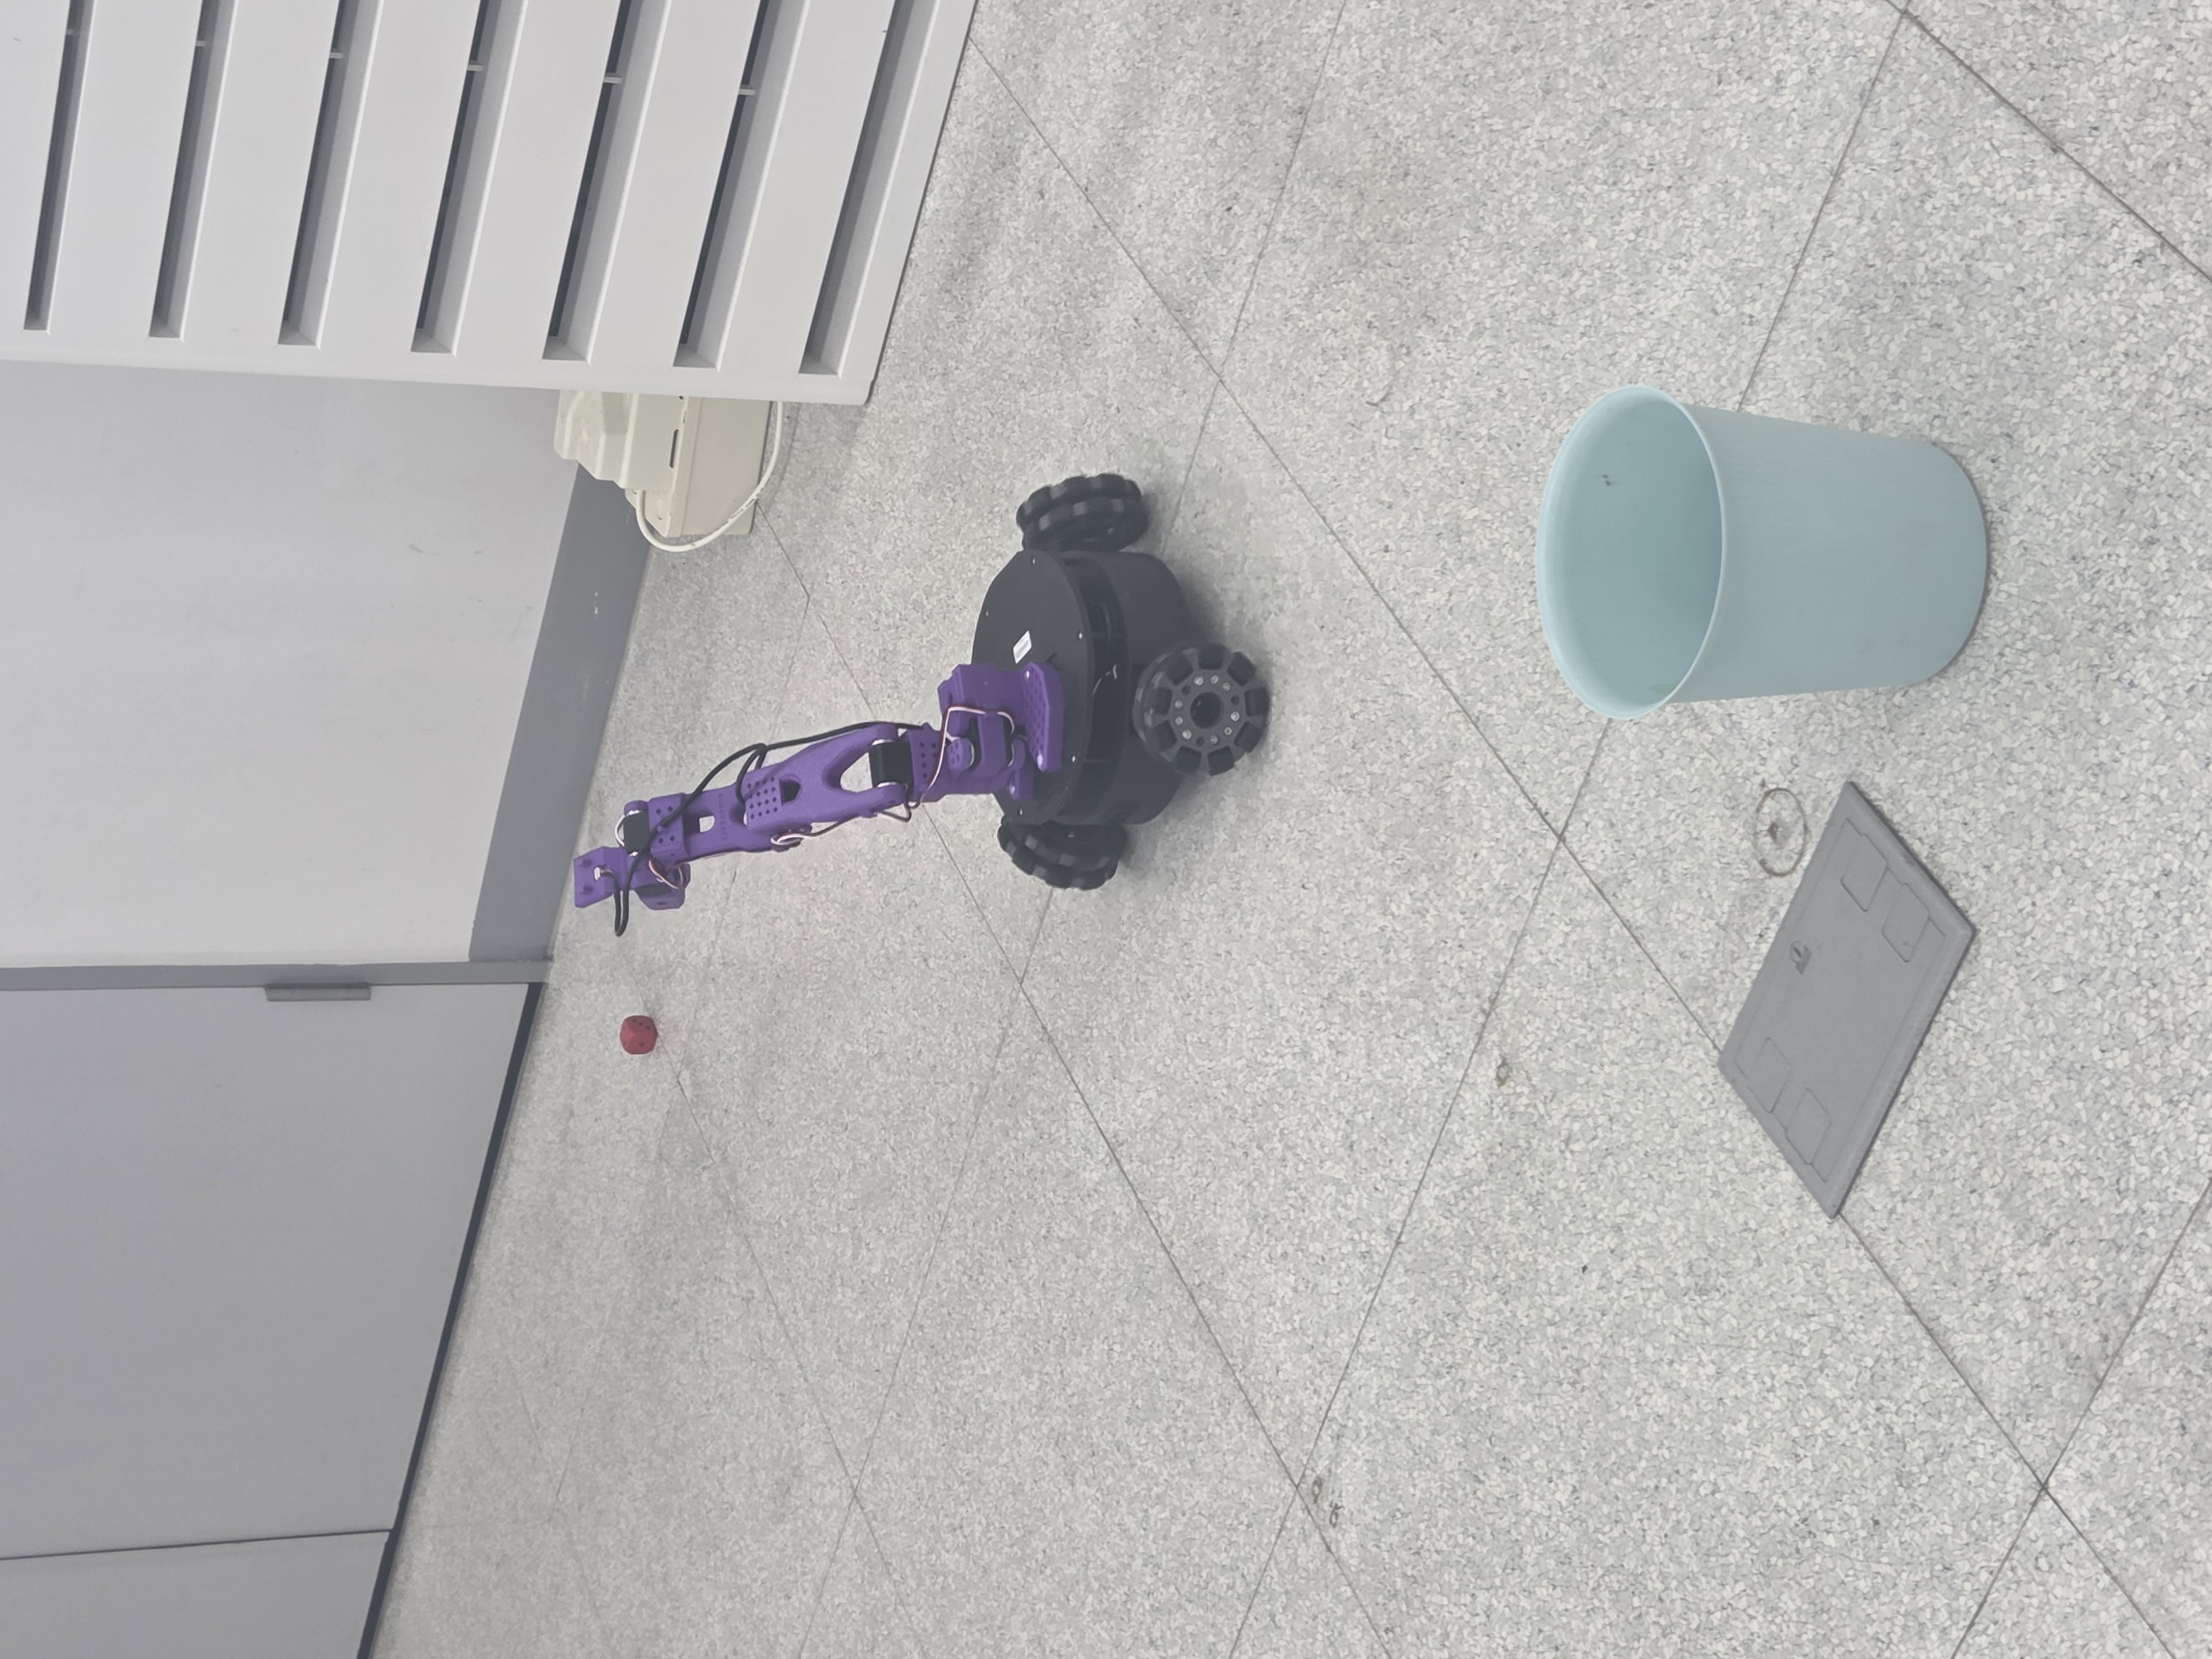
둘째 날에는 수집한 데이터를 Hugging Face Hub에 업로드하고, 이를 기반으로 모델을 학습한 뒤 실제 LeKiwi 로봇에서 추론을 수행하였습니다. 데이터 수집부터 학습 및 추론까지의 전체 과정을 직접 경험함으로써, VLA(Vision-Language-Action) 모델이 실제 로봇 제어에 적용되는 흐름을 구체적으로 살펴볼 수 있었습니다.
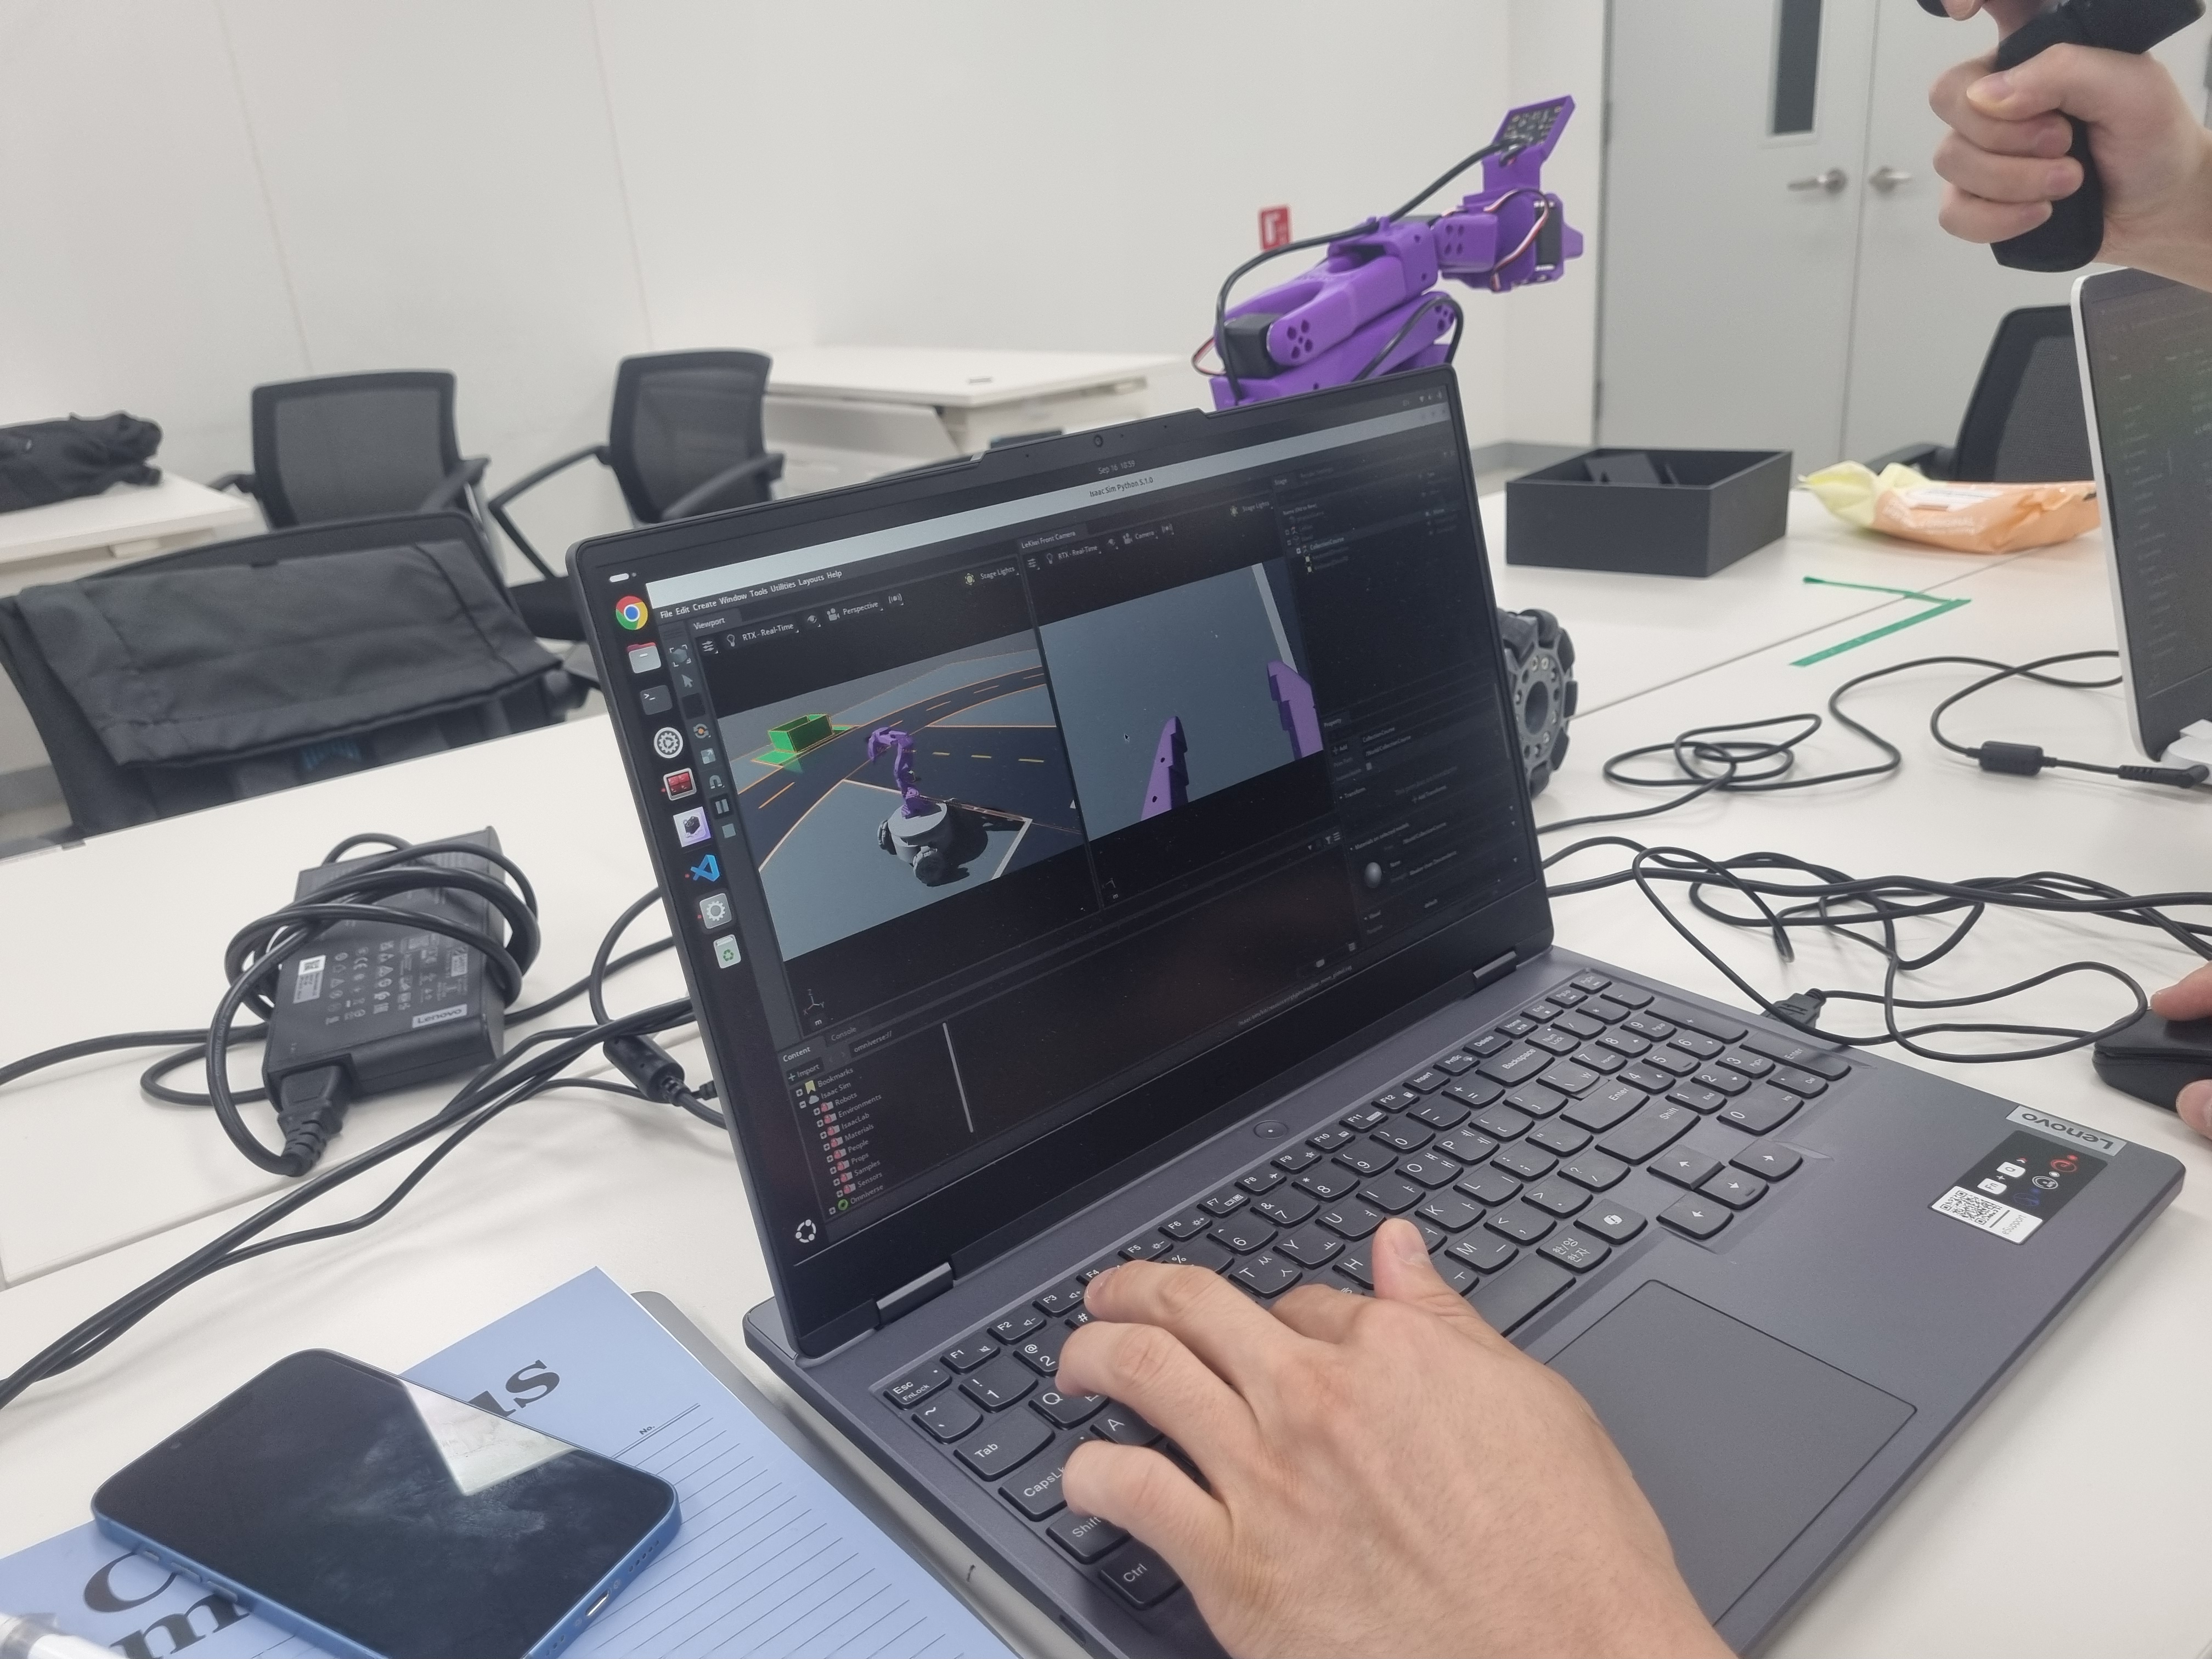
마지막 날에는 NVIDIA Isaac Sim을 활용하여 LeKiwi 로봇의 시뮬레이션 환경을 구성하였습니다. 실제 로봇을 시뮬레이션 환경에 구현하는 Real-to-Sim 과정과 시뮬레이션에서 검증한 내용을 실제 로봇에 적용하는 Sim-to-Real 과정을 직접 설정하고 실습하였습니다. 이를 통해 실제 환경과 가상 환경을 연계하는 방법뿐만 아니라, 시뮬레이션을 활용한 로봇 학습과 검증의 중요성도 함께 이해할 수 있었습니다.
이번 교육은 로봇의 기본적인 조작부터 데이터 수집, 모델 학습 및 추론, 시뮬레이션 환경 구축에 이르는 Physical AI의 전반적인 과정을 체계적으로 경험할 수 있었던 뜻깊은 시간이었습니다. 특히 이론적인 내용을 실제 로봇과 시뮬레이터에 직접 적용해 봄으로써 Physical AI 기술에 대한 이해를 한층 높이고, 향후 연구에 활용할 수 있는 다양한 가능성을 살펴볼 수 있었습니다.
유익한 교육을 준비하고 진행해 주신 로보시지 관계자 및 강사님들께 감사드리며, 아울러 연구원들이 Physical AI 기술을 직접 경험하고 배울 수 있도록 뜻깊은 자리를 마련해 주신 김성범 교수님께도 감사의 말씀을 전합니다.
이번 교육에서 쌓은 지식과 경험이 앞으로 다양한 연구를 수행하는 데 좋은 밑거름이 되기를 기대합니다.
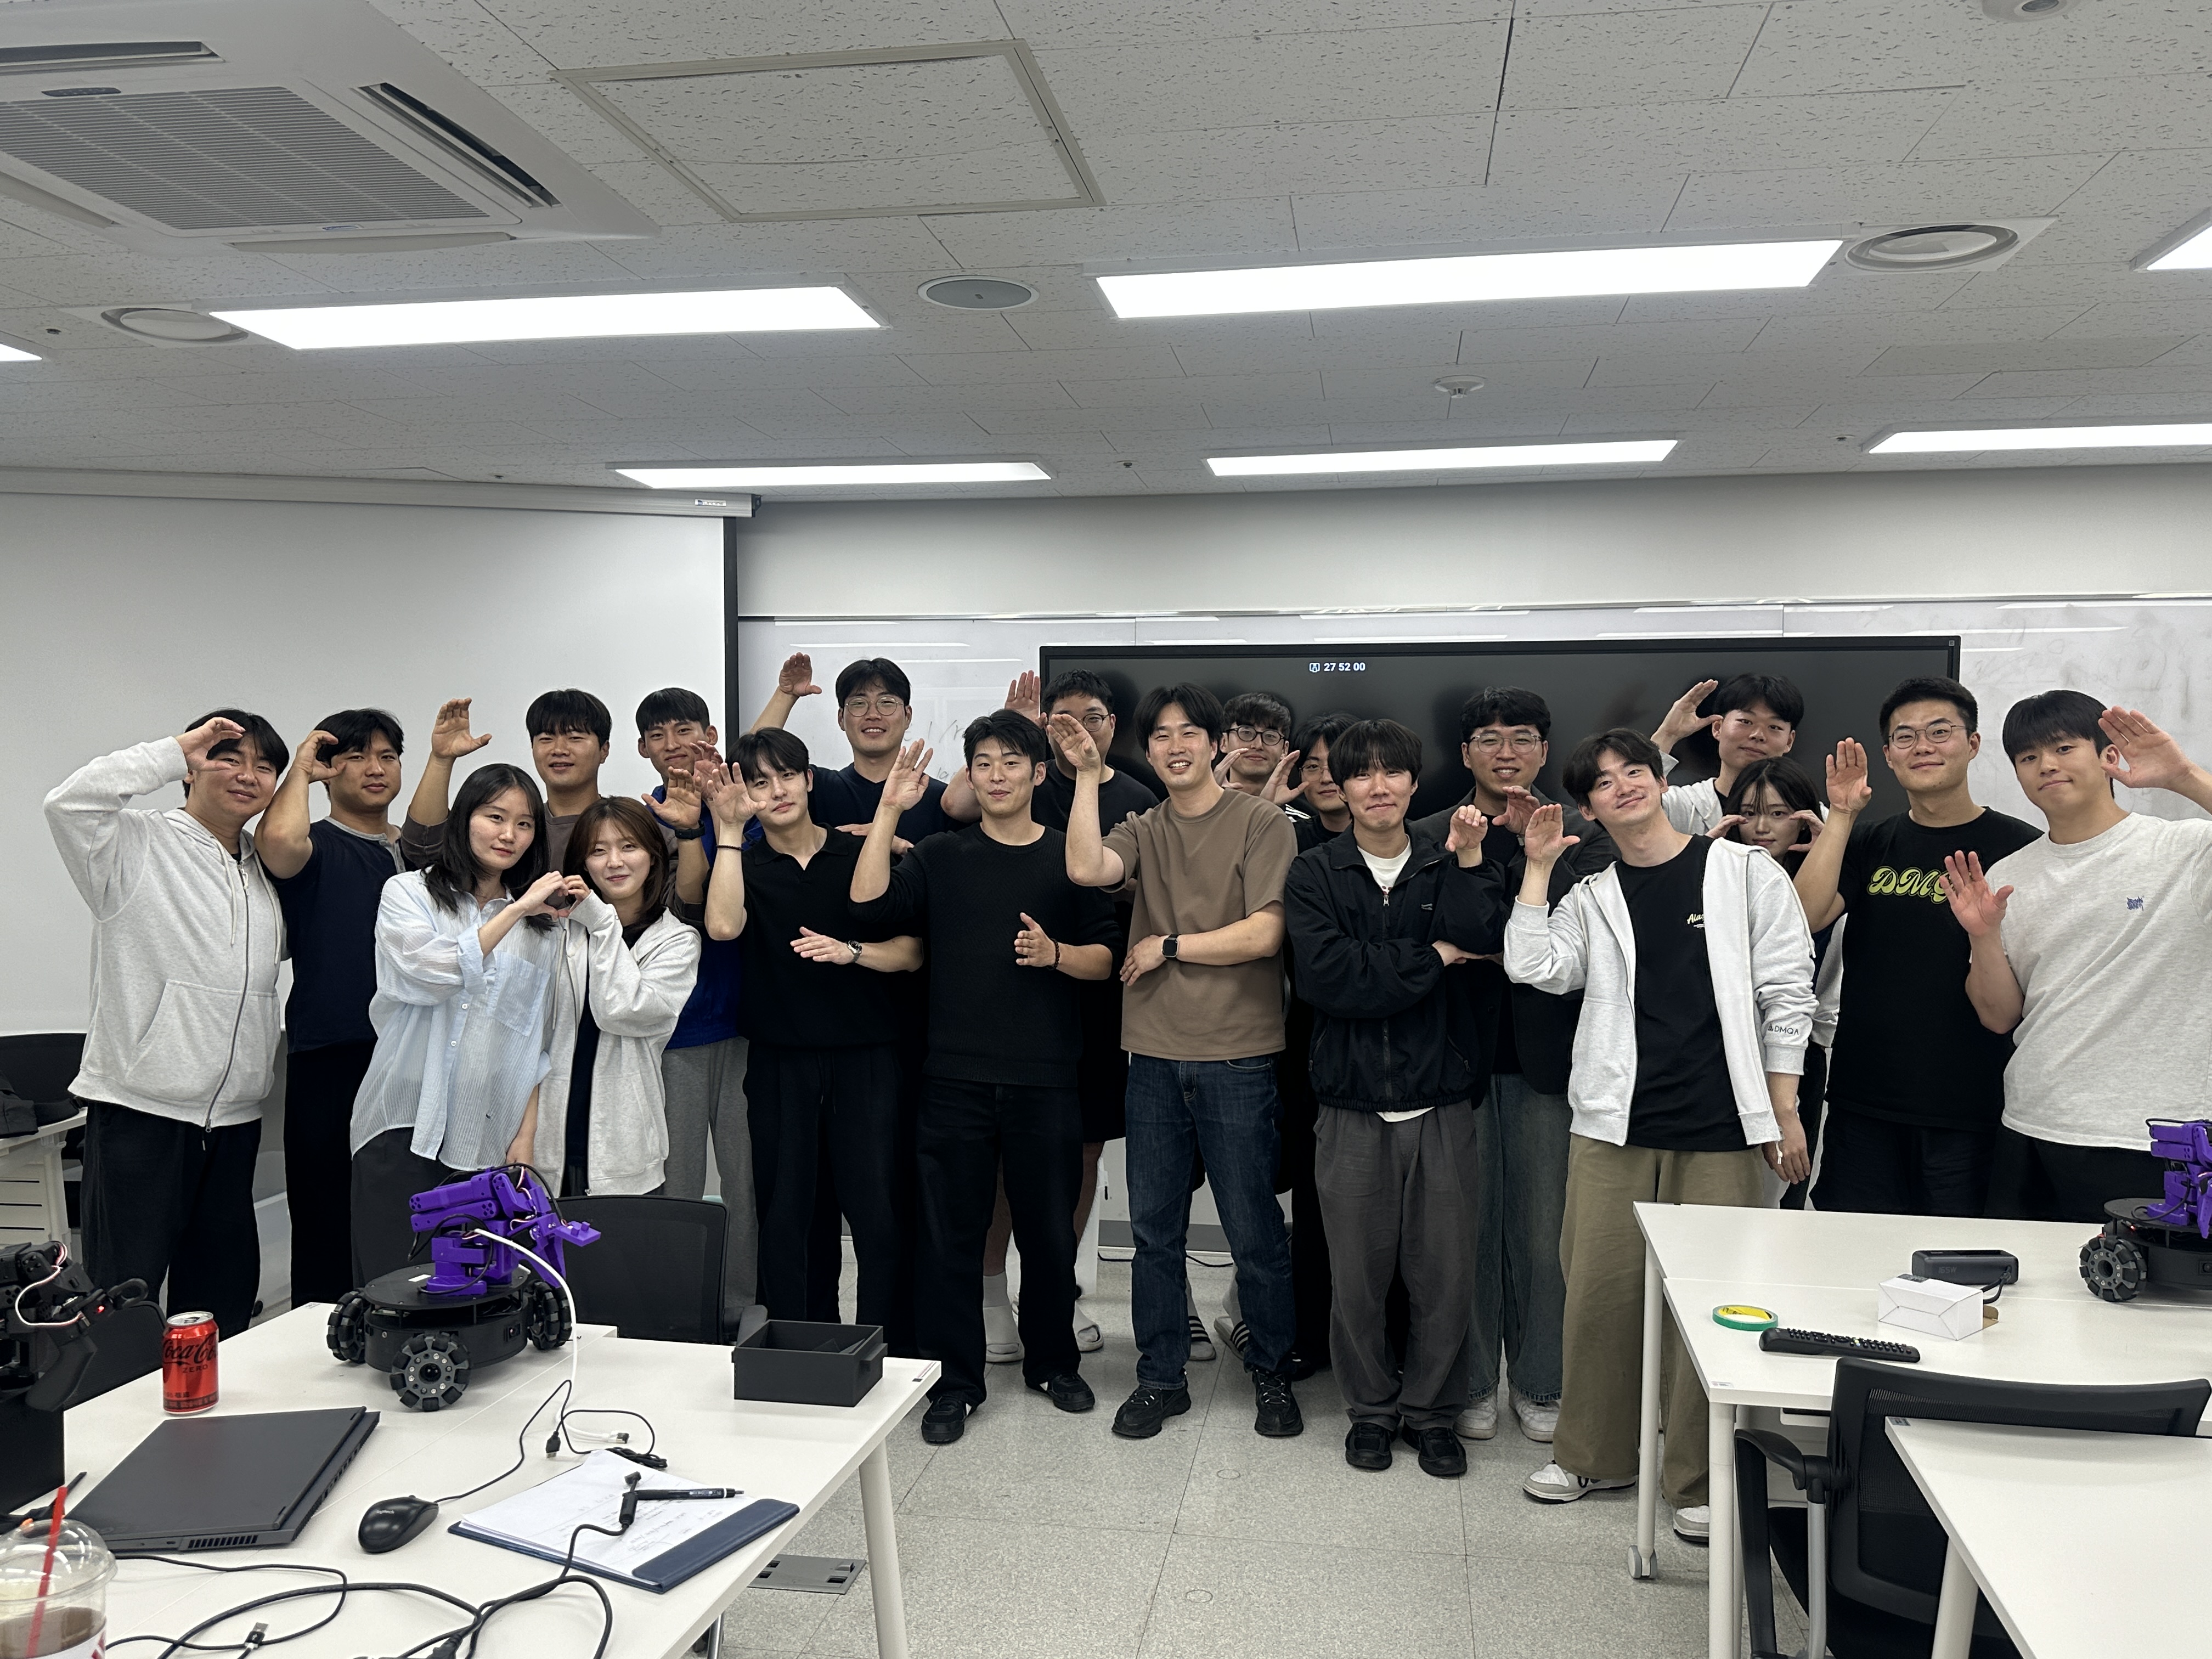
[ 단체 사진 ]
[ 활동 사진 ]
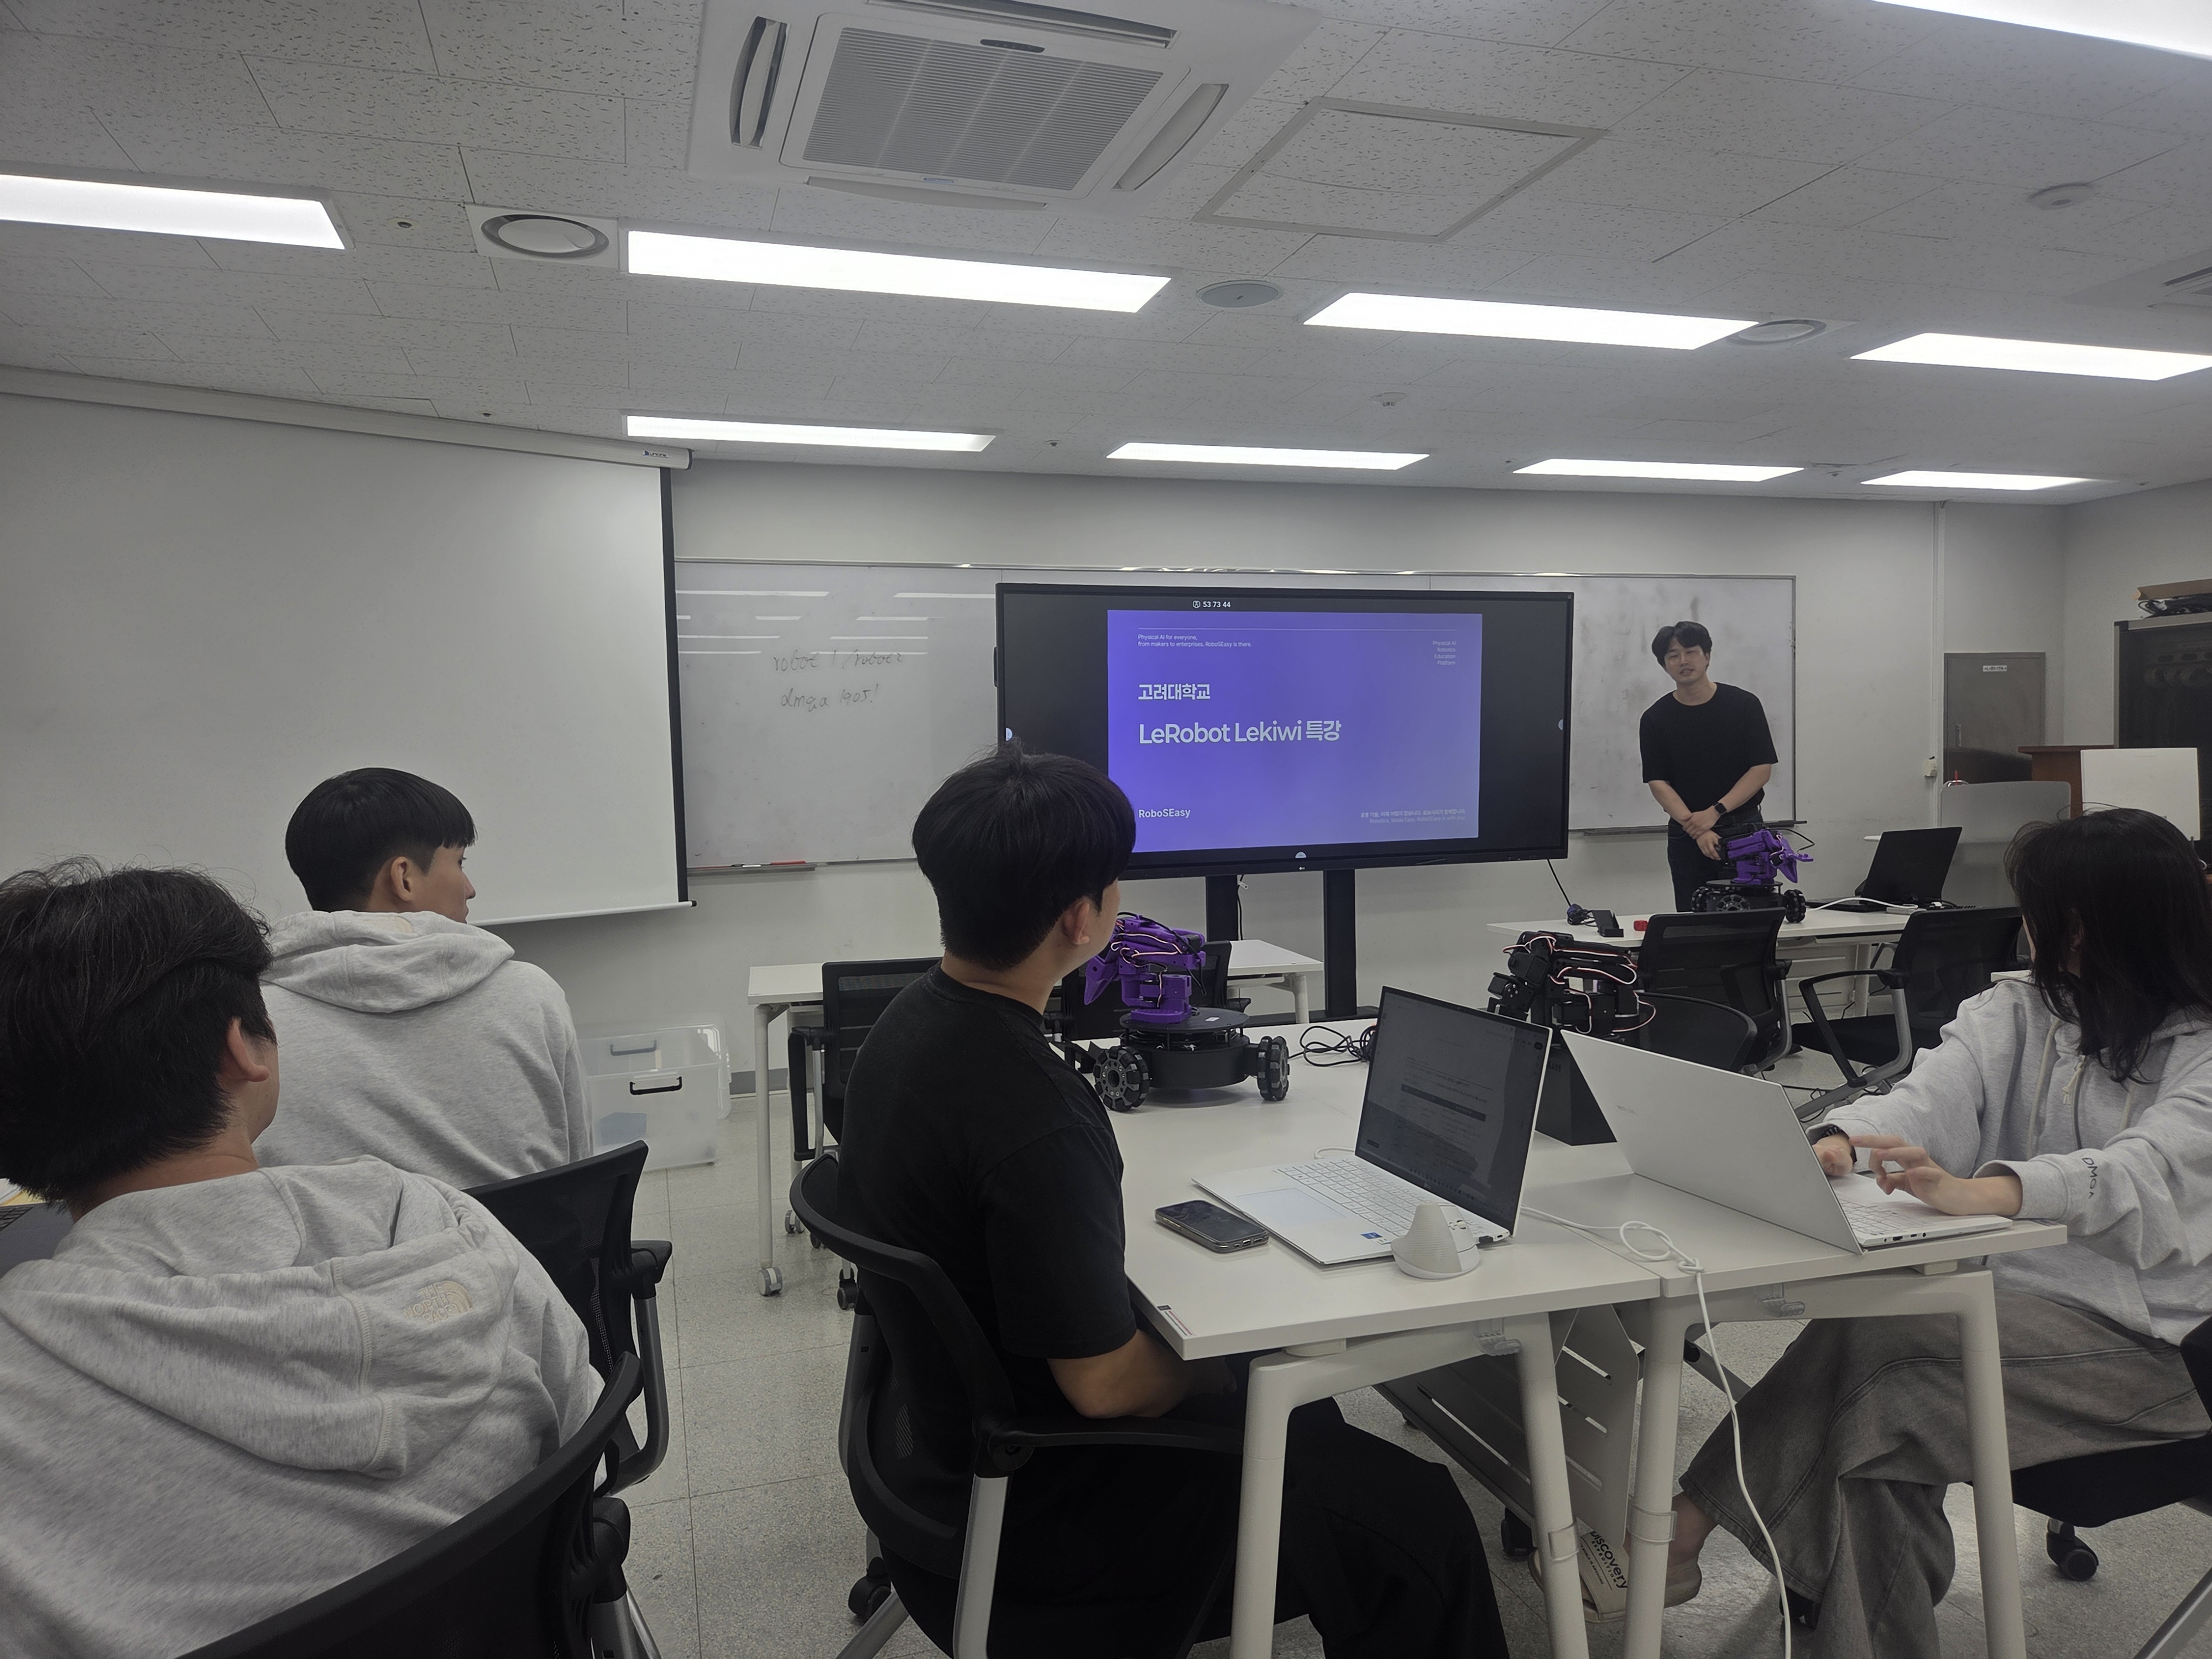
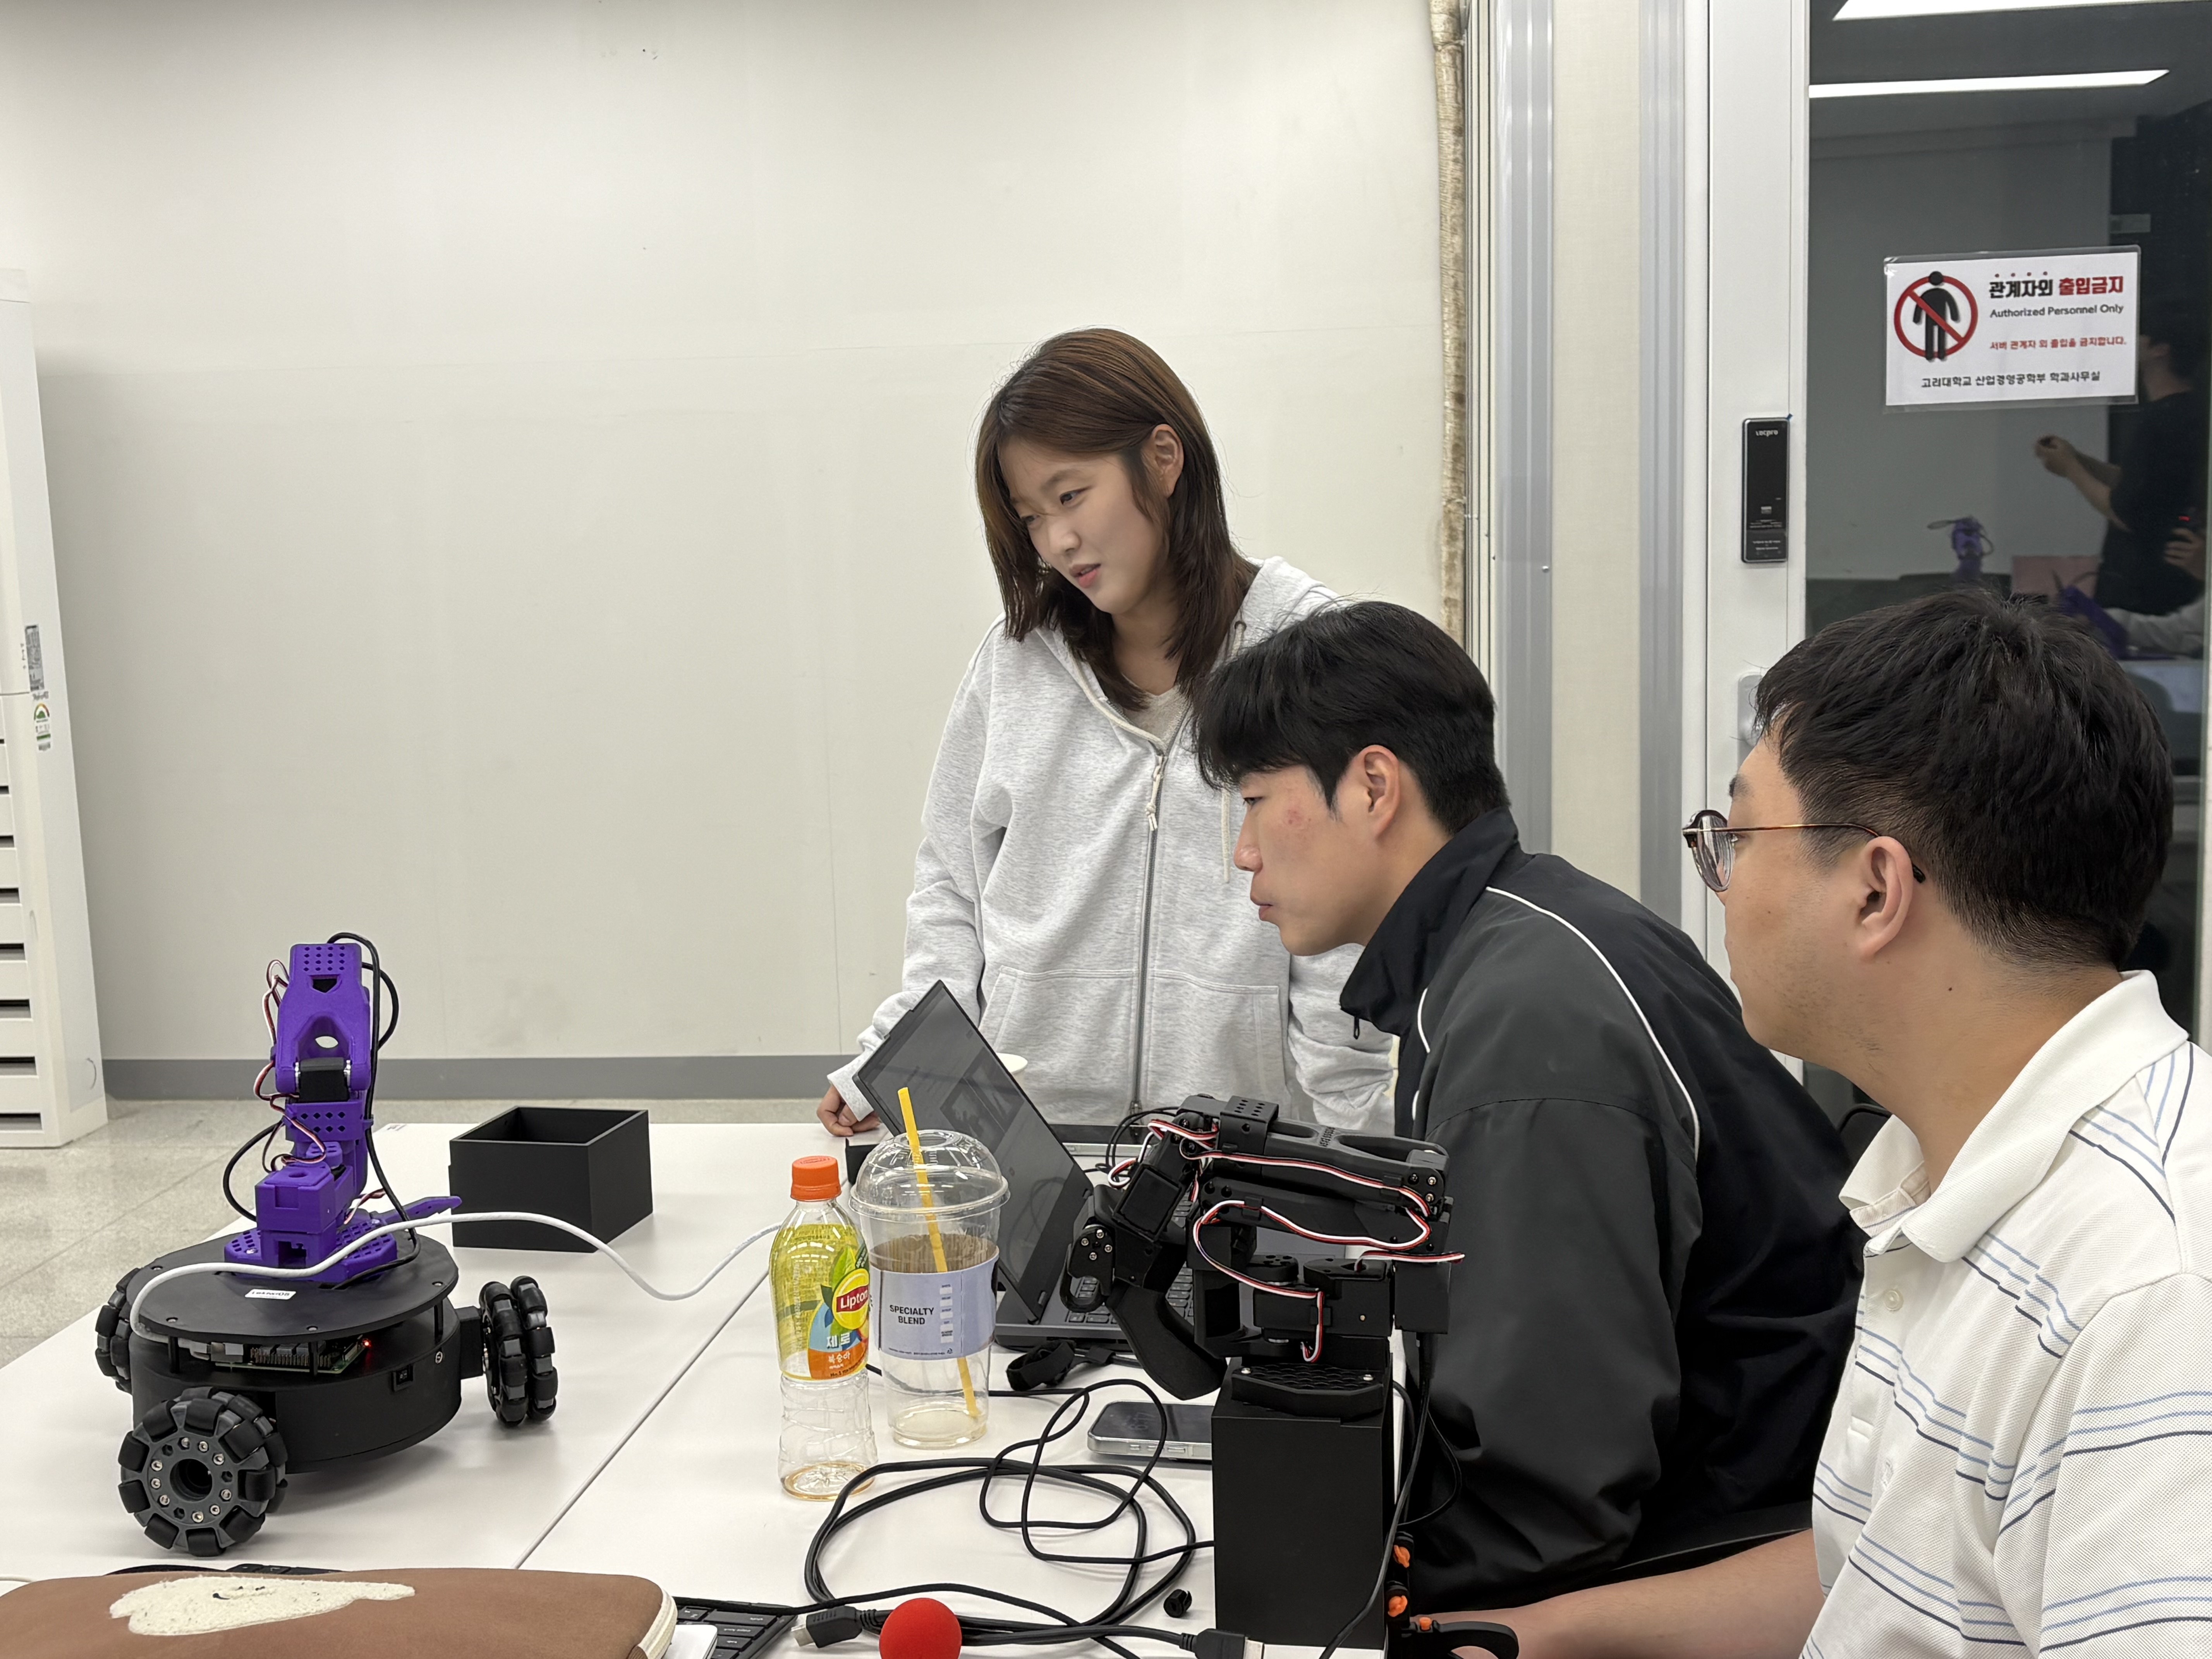
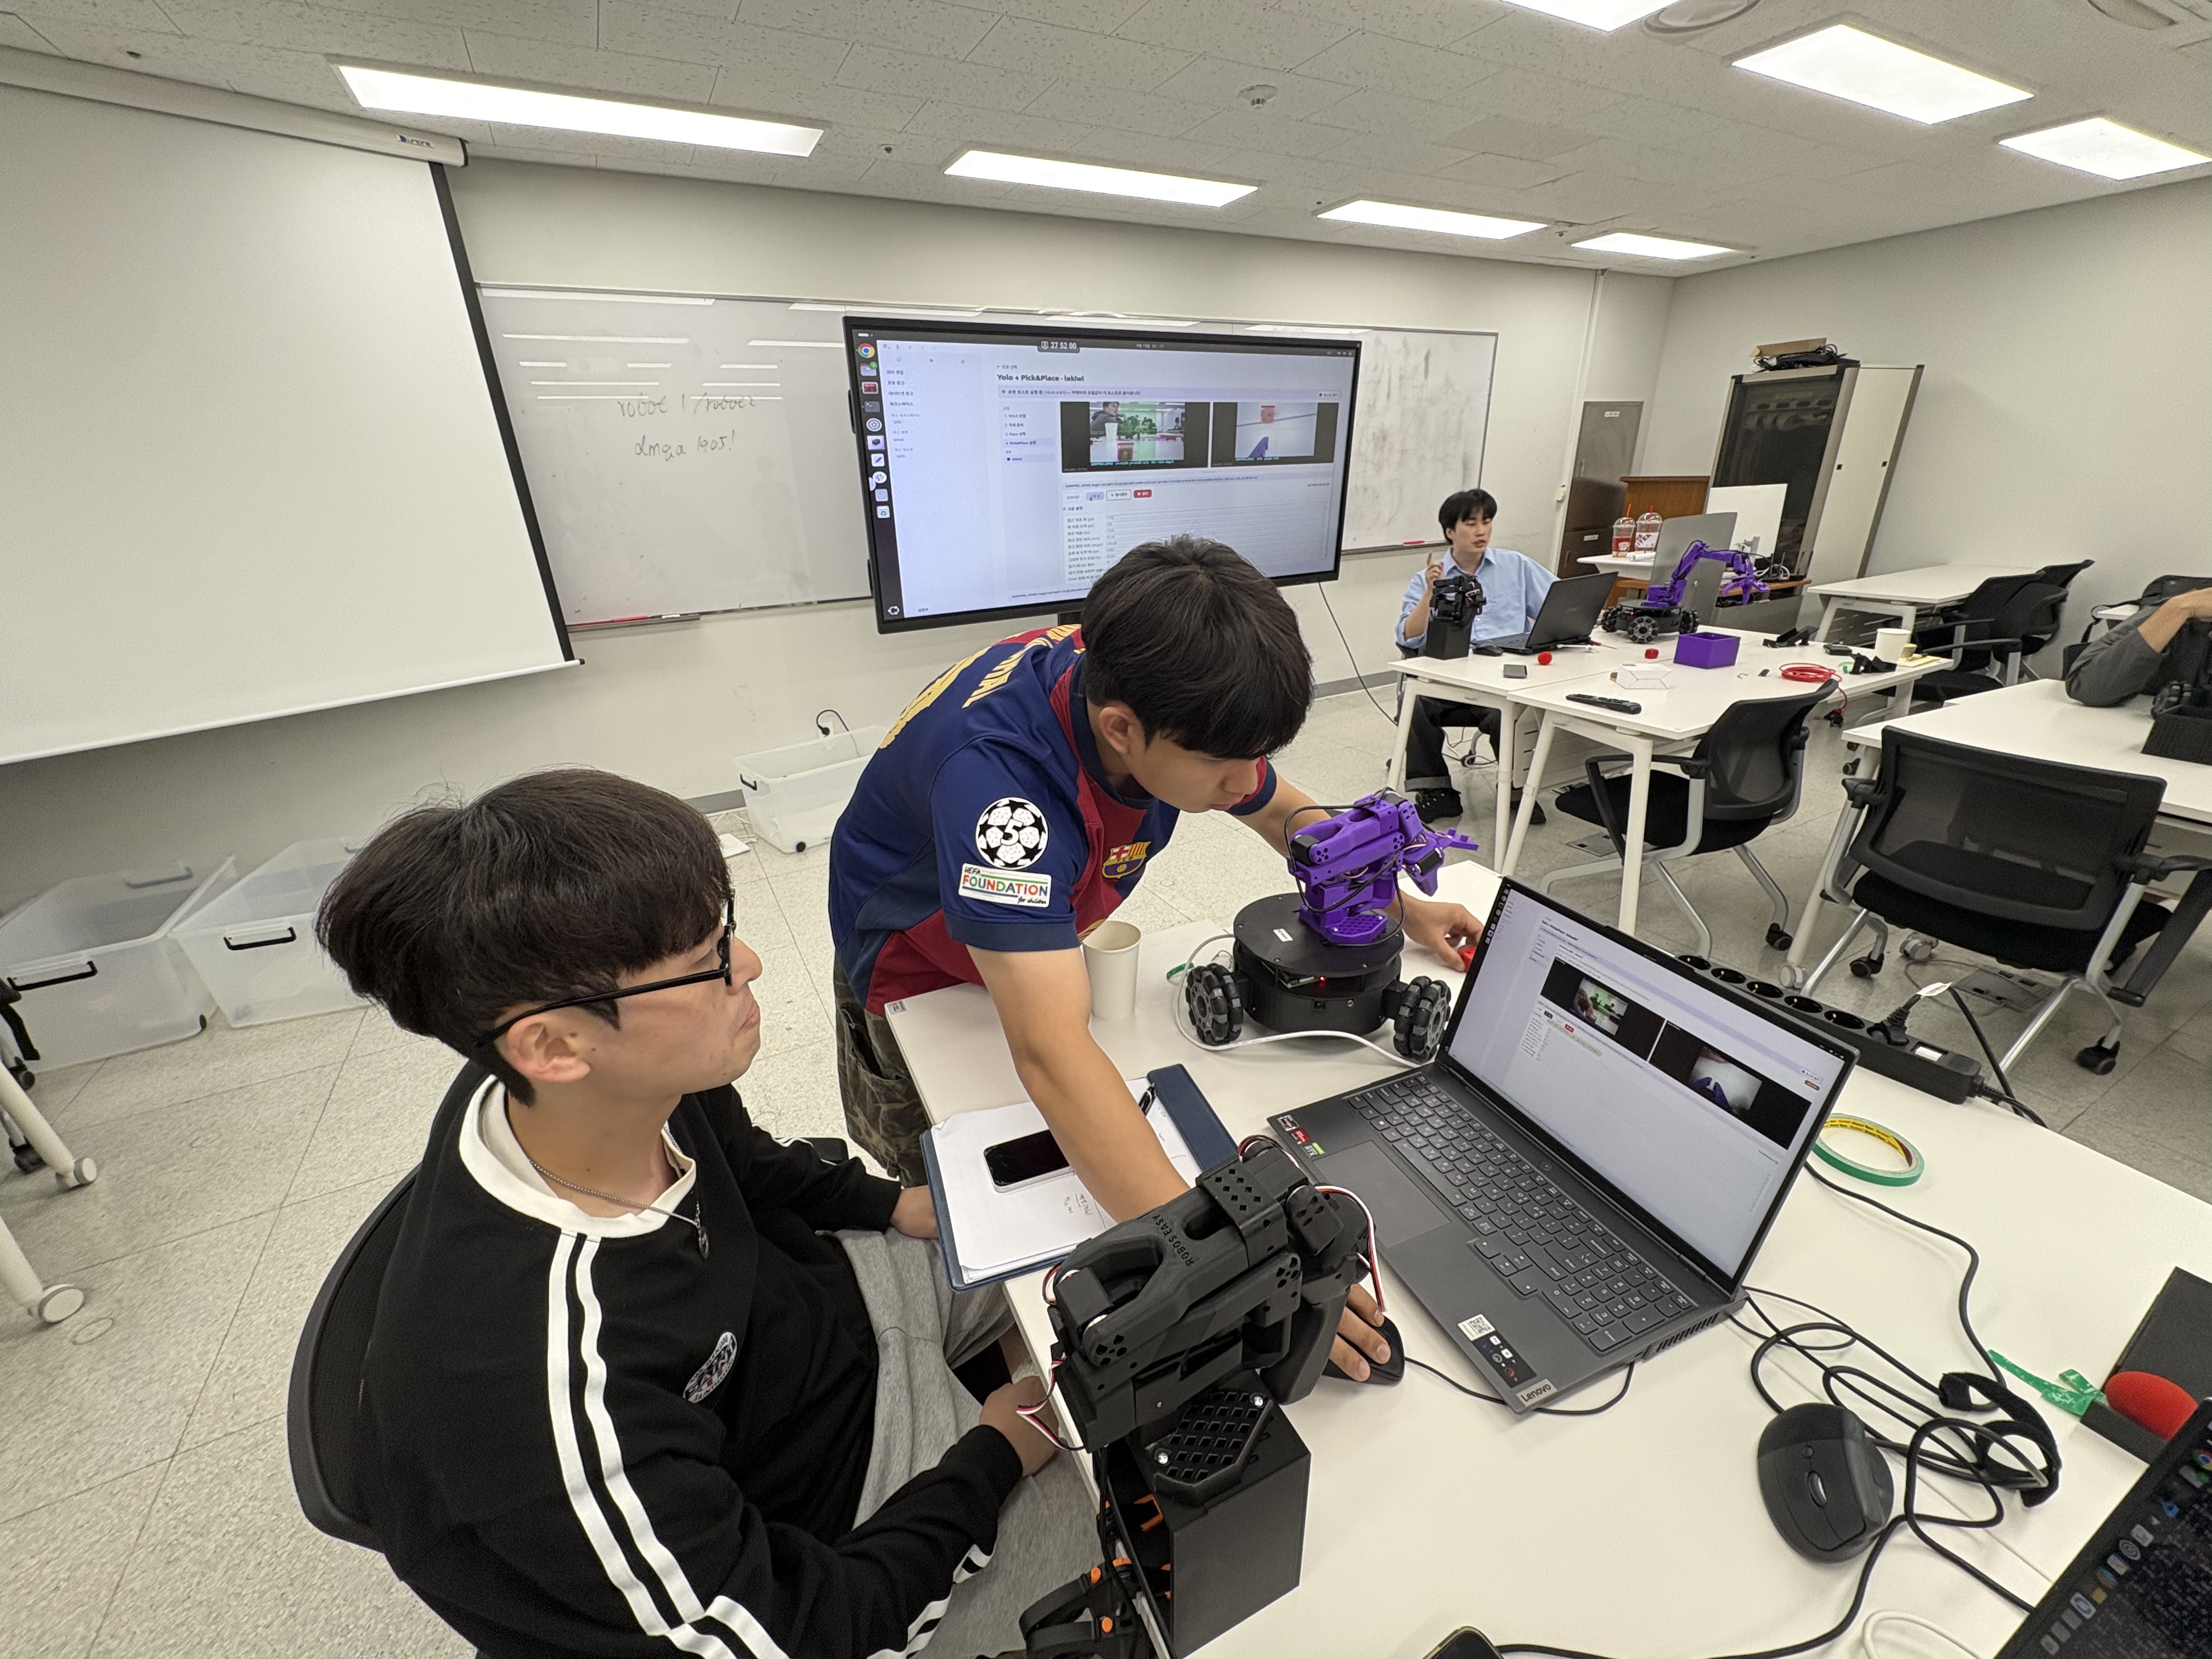
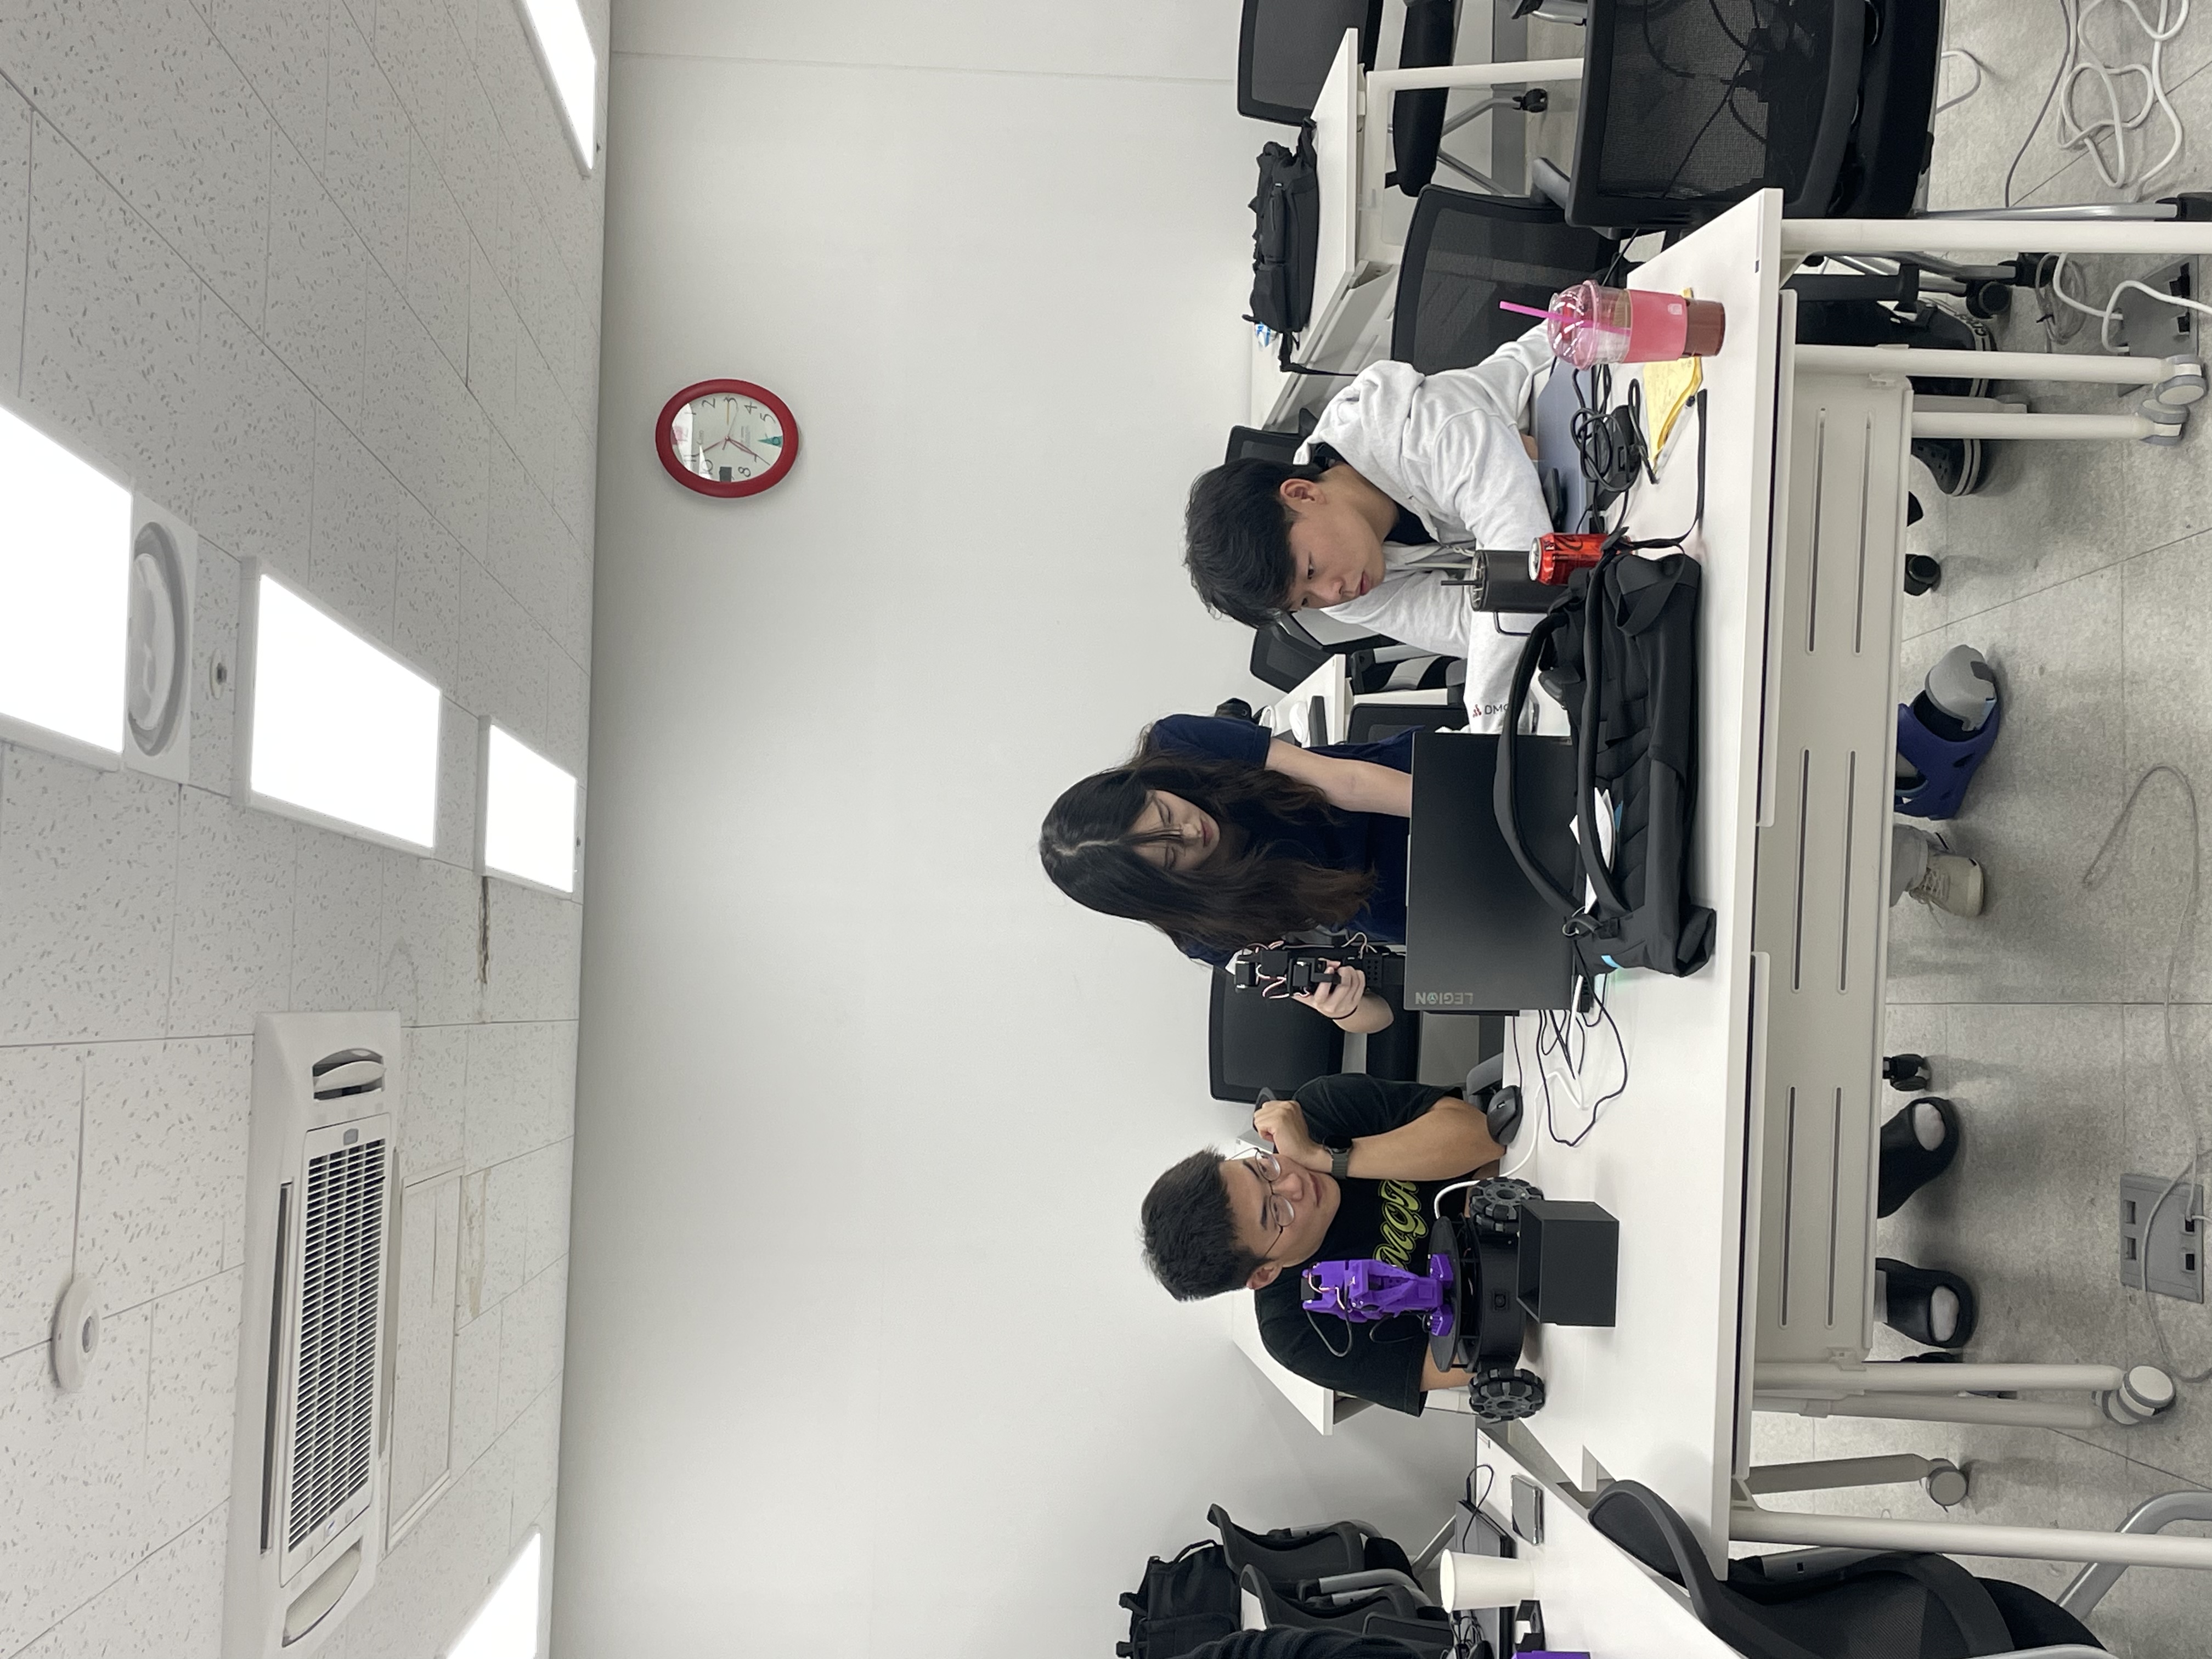
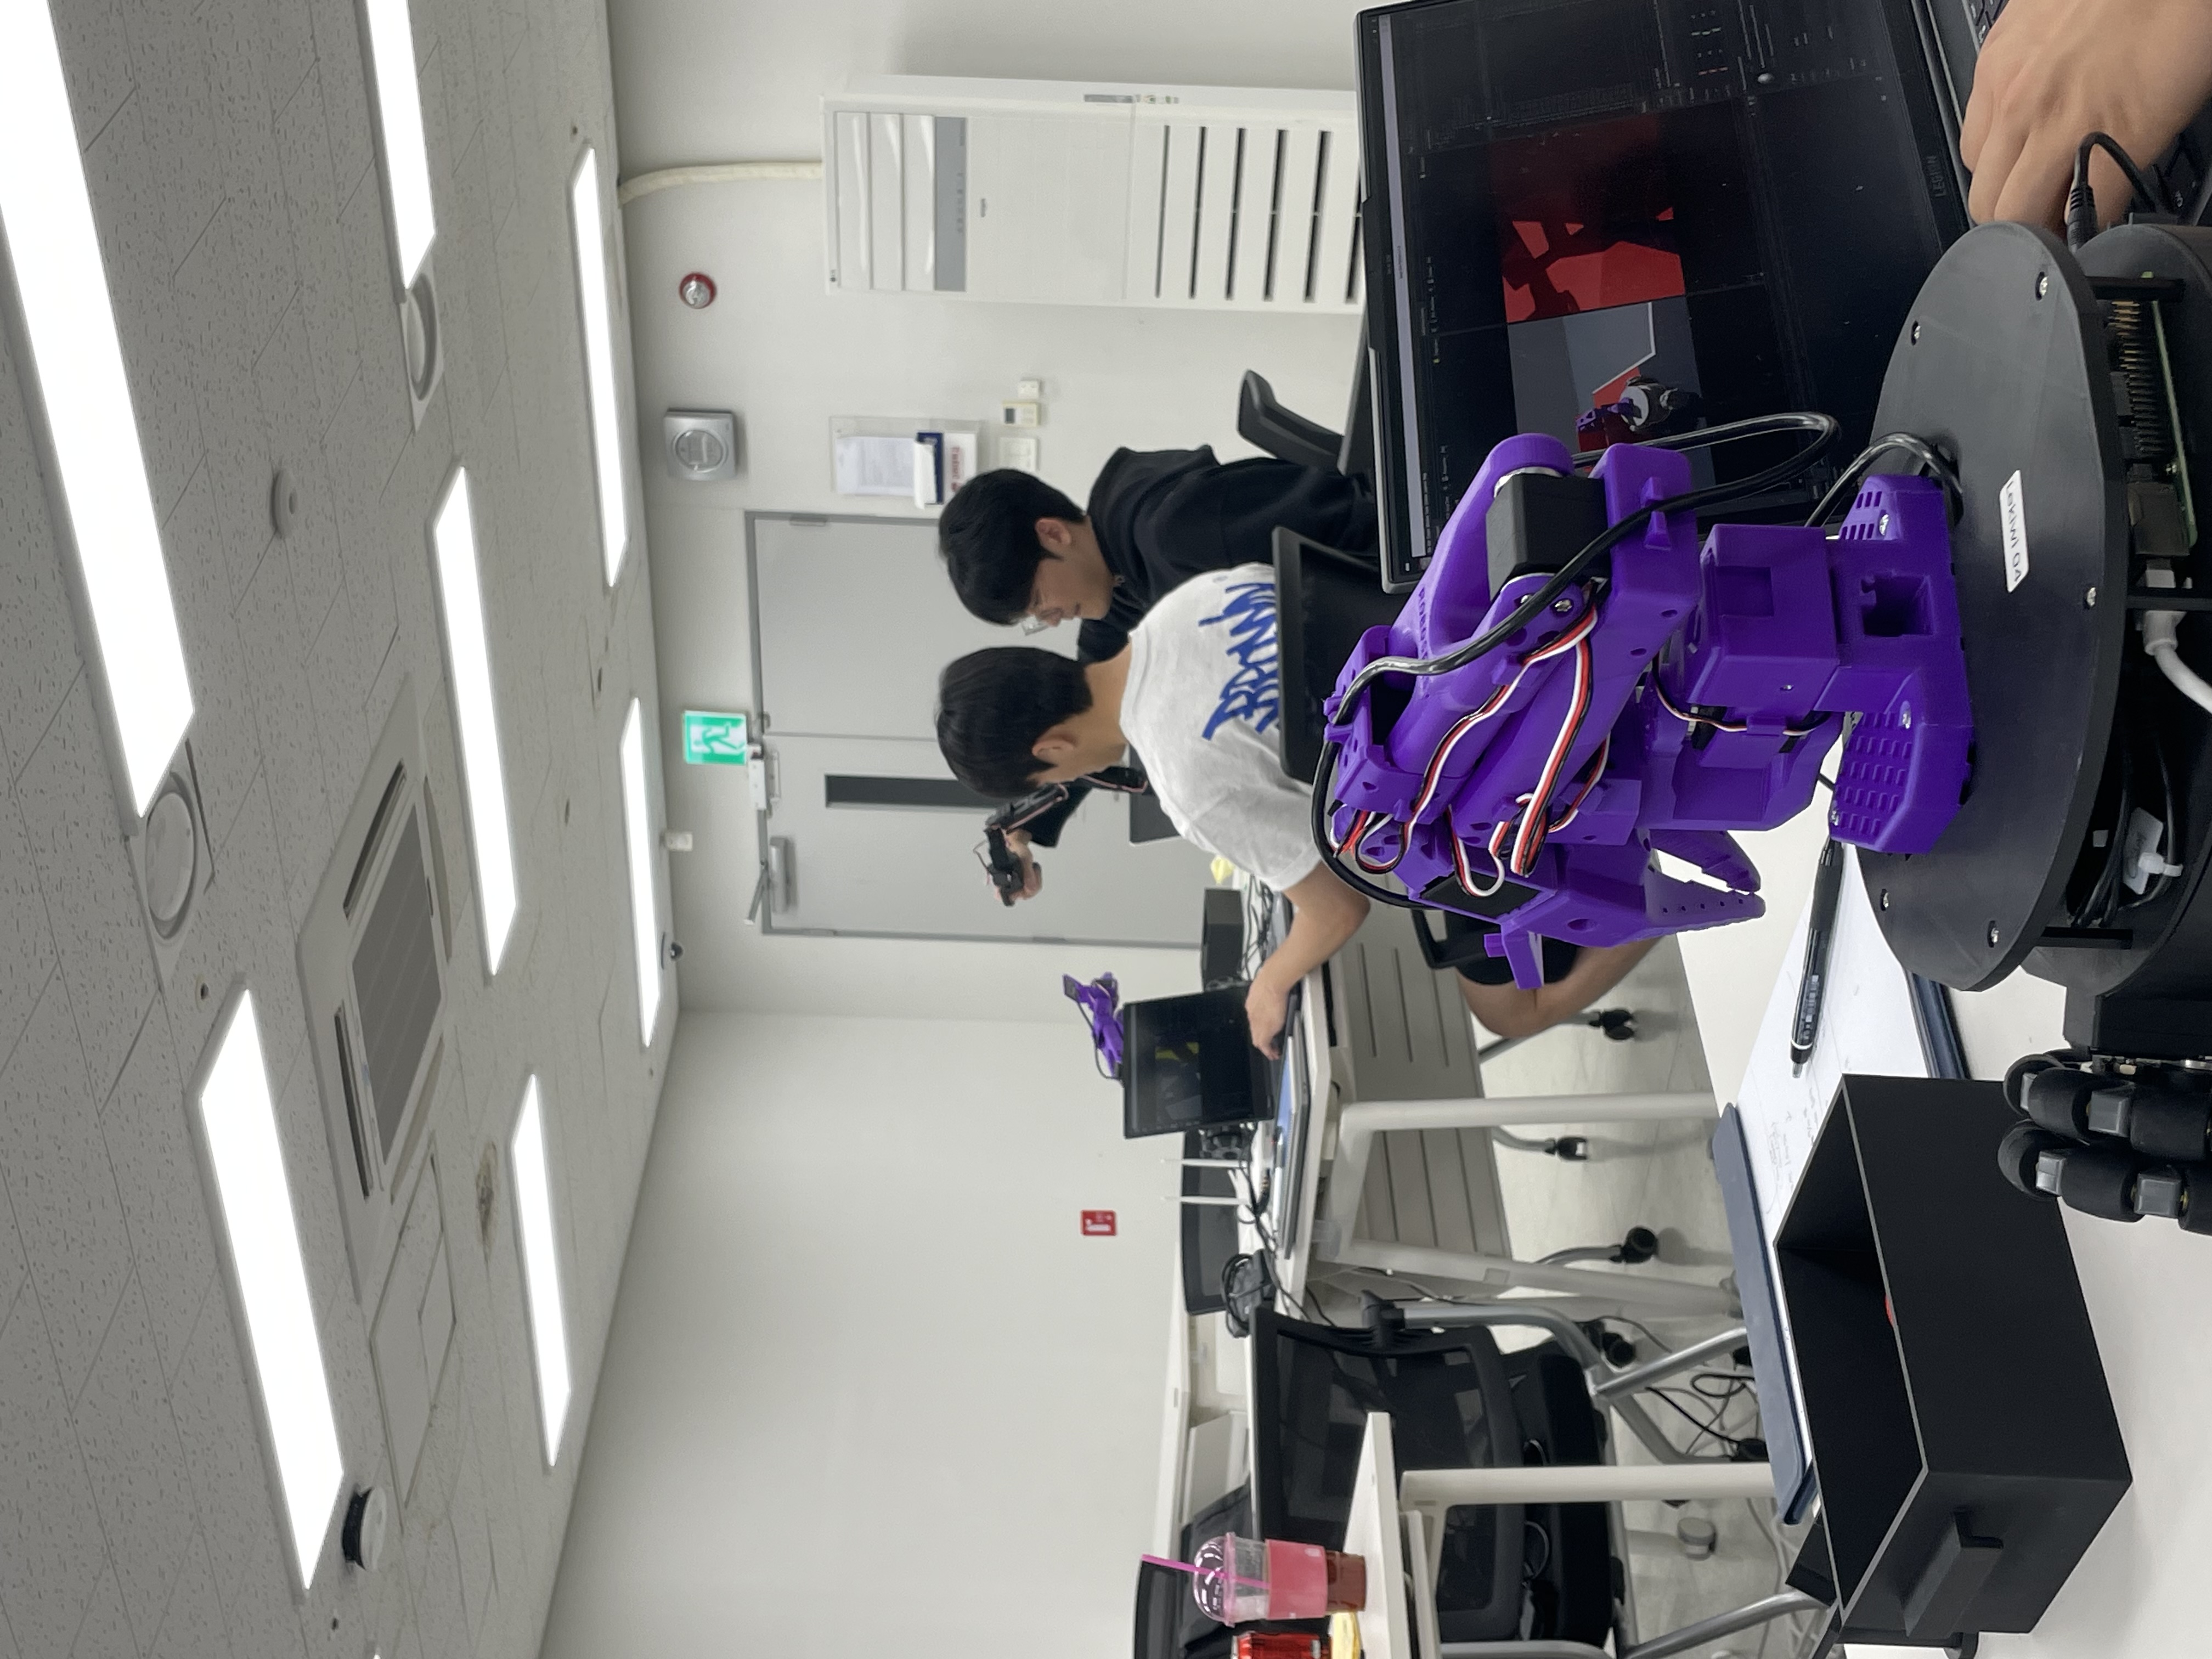
[ 로봇 조작 및 Isaac-Sim ]